دانشمندان عضلات شبیه به عضلات واقعی برای رباتهای انساننما ساختند
برخی دانشمندان با جدیت تمام تلاش دارند ویژگیهای رباتهای انساننما را هرچه بیشتر به انسان واقعی نزدیک کنند. آنها پیشتر پوست انسان پرورشیافته در آزمایشگاه را روی صورت رباتها کشیده و نوعی پوست هیدروژلی مصنوعی ساخته بودند که به رباتها امکان تشخیص سوختگی و ب…
خلاصه تحلیلی خبر
برخی دانشمندان با جدیت تمام تلاش دارند ویژگیهای رباتهای انساننما را هرچه بیشتر به انسان واقعی نزدیک کنند. آنها پیشتر پوست انسان پرورشیافته در آزمایشگاه را روی صورت رباتها کشیده و نوعی پوست هیدروژلی مصنوعی ساخته بودند که به رباتها امکان تشخیص سوختگی و ب…
موضوعات اصلی: پشتیبانی شبکه، هوش مصنوعی، عضلات، مصنوعی، انسان، حرکات
برخی دانشمندان با جدیت تمام تلاش دارند ویژگیهای رباتهای انساننما را هرچه بیشتر به انسان واقعی نزدیک کنند.
آنها پیشتر پوست انسان پرورشیافته در آزمایشگاه را روی صورت رباتها کشیده و نوعی پوست هیدروژلی مصنوعی ساخته بودند که به رباتها امکان تشخیص سوختگی و بریدگی را میدهد. اکنون گروهی از مهندسان دانشگاه پنسیلوانیا قصد دارند به لایههای زیرین پوست رباتها بپردازند. این گروه در پژوهشی که این هفته در نشریه ادوَنسد فانکشنال متریالز منتشر شد، از ساخت عضلهای مصنوعی و بسیار دقیق برای رباتها خبر دادهاند؛ عضلهای که از ماهیچههای کوچک چشم و انگشتان انسان الهام گرفته است.
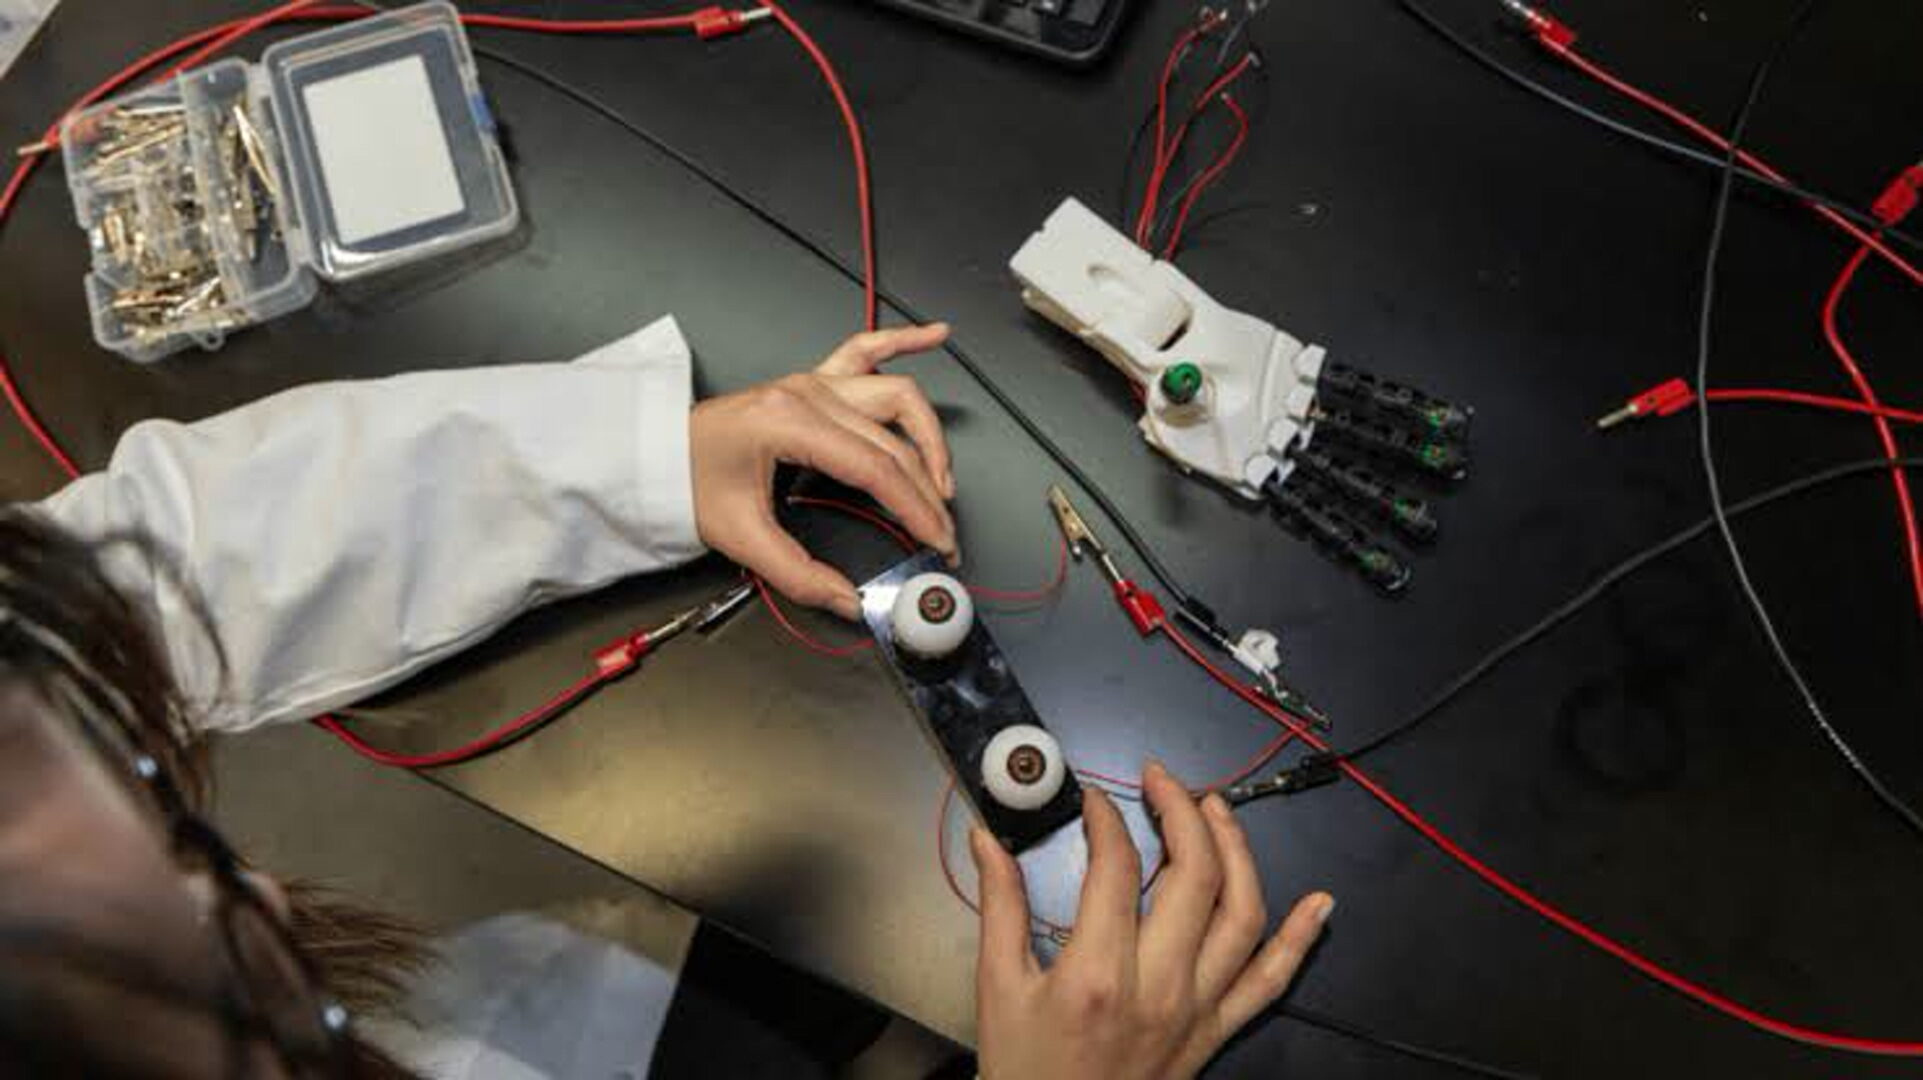
پژوهشگران برای آزمایش این فناوری، دست رباتیکی را به حرکت درآوردند تا کلیدهای پیانو را با شدتهای مختلف بنوازد. آنها همچنین مجموعهای از عضلات مصنوعی چشم ساختند که توانایی ثابت نگه داشتن جهت نگاه را دارند. این دستاورد تا حدی یادآور فضای نگرانکننده فیلم علمیتخیلی Westworld محصول سال ۱۹۷۳ و سریال شبکه اچبیاو با همین نام به نظر میرسد.
پیچیدگی چشمها و دستهای انسان
ساخت عضلات رباتیکی که عملکردی مشابه نمونههای انسانی داشته باشند، از همان ابتدا چالشهای مهندسی متعددی به همراه دارد. بیشتر رباتهای بزرگ امروزی، بهویژه نمونههای انساننما، به موتورهای حجیم و قطعات سخت و انعطافناپذیر متکی هستند. چنین ساختاری برای کارهای سادهتری مانند راه رفتن و بلند کردن اجسام مناسب به نظر میرسد، اما بازسازی عضلات ظریفی که چشمها و انگشتان را حرکت میدهند، به دقت بسیار بیشتری نیاز دارد. مهندسان در این پژوهش به مادهای احتیاج داشتند که ضمن برخورداری از انعطافپذیری و قابلیت کنترل دقیق، در برابر استفاده مکرر نیز مقاومت کافی نشان دهد.
همانند بسیاری از حوزههای رباتیک، کارهایی که برای انسان بسیار ساده به نظر میرسند، گاهی از دشوارترین وظایف برای ماشینها به شمار میروند. رباتهای دوپا سالهاست حرکات موزون و حرکات آکروباتیک در حد ابرقهرمانهای مارول را اجرا میکنند، اما هنوز در انجام کارهای سادهای مانند تا کردن لباس یا ثابت نگه داشتن نگاه با مشکل روبهرو هستند.
شو یانگ، یکی از نویسندگان پژوهش و مهندس دانشگاه پنسیلوانیا، در بیانیهای گفت
عضلات نرم رباتیکی برای تقلید حرکات انسان باید هم قدرتمند باشند و هم انعطافپذیر، اما بهندرت میتوان هر دو ویژگی را در یک ماده پیدا کرد.
گروه پژوهشی برای ساخت رشتههای عضلانی خود، الاستومرهای بلور مایع یا السیای را با گرافن و یک سیمپیچ مسی فوقنازک ترکیب کرد. السیای مادهای لاستیکمانند به شمار میرود که نقش عضله اصلی را بر عهده دارد و میتواند منقبض و منبسط شود. گرافن نیز بهعنوان تقویتکننده عمل میکند و در عین افزایش استحکام، اندکی انعطافپذیری بیشتر به ماده میبخشد. به کمک این ترکیب، عضله مصنوعی حتی هنگام کشیده شدن از سوی عضلات مخالف در جهتهای مختلف، دوام خود را حفظ میکند.
این دو ماده در کنار هم قابلیت ایجاد حرکت دارند، اما بهتنهایی نمیتوانند موقعیت ثابتی را برای مدت طولانی حفظ کنند. السیای هنگام گرم شدن کش میآید، اما پس از آن به انقباض ادامه میدهد و با سرد شدن سریع، بهتدریج به طول اولیه خود بازمیگردد. چنین رفتاری برای حرکات ظریفی مانند ثابت نگه داشتن نگاه یا فشردن آرام و یکنواخت یک کلید پیانو مشکلساز خواهد بود؛ زیرا عضله باید بتواند برای مدتی مشخص در موقعیتی دقیق باقی بماند.
راهحل پژوهشگران استفاده از سیمپیچ مسی بود. آنها این سیمپیچ را داخل رشته عضلانی قرار دادند تا نقش نوعی دماسنج را ایفا کند. حسگرها با کمک آن تشخیص میدهند که عضله در حال از دست دادن گرما و انقباض است. سپس گروه پژوهشی با استفاده از این اطلاعات، دما را بهتدریج افزایش میدهد تا عضله موقعیت خود را حفظ کند.
شوئلین وو، یکی دیگر از نویسندگان پژوهش و دانشجوی دکتری دانشگاه پنسیلوانیا، توضیح داد
ما از مقاومت سیمپیچ مسی تعبیهشده بهعنوان سیگنال بازخورد استفاده کردیم و توان گرمایشی را در لحظه تغییر دادیم تا مقاومت در محدوده مقدار هدف باقی بماند. از آنجا که سیمپیچ همزمان نقش گرمکننده و حسگر را ایفا میکرد، برای دریافت بازخورد به حسگر جداگانهای نیاز نداشتیم.
آزمایش عضلات مصنوعی با دست و چشم رباتیک
پس از طراحی عضله مصنوعی، نوبت به آزمایش عملکرد آن در شرایط واقعی رسید. پژوهشگران ابتدا این عضلات را درون یک دست رباتیک چاپ سهبعدیشده قرار دادند که برای تقلید حرکات انگشتان طراحی شده بود. سپس انگشتان ربات را به حرکت درآوردند تا کلیدهای مختلف پیانو را با سرعت و نیروی متفاوت فشار دهند. حسگرهایی که در قسمت زیرین کلیدها نصب شده بودند، شدت فشردن هر کلید را اندازهگیری میکردند. این دست جداشده از بدن، هرگز به مهارت موتسارت نرسید، اما آزمایش موفقیتآمیز بود.
در مرحله بعد، پژوهشگران دو کره شبیه چشم را روی مفصلهای کروی با قابلیت چرخش آزاد نصب کردند و آنها را داخل محفظههایی چاپ سهبعدیشده قرار دادند. رشتههای عضلانی در اطراف لبههای دو طرف هر چشم متصل شدند تا نحوه انقباض و کشیده شدن عضلات واقعی چشم را شبیهسازی کنند. در جریان آزمایش، چشمهای رباتیک توانستند بنا به درخواست، جهت نگاه خود را با حرکاتی کنترلشده و تکرارپذیر تغییر دهند. ویدئوی نمایش این قابلیت همزمان تحسینبرانگیز و کمی دلهرهآور به نظر میرسد.
این پژوهش به حوزهای رو به گسترش از تحقیقات آزمایشگاهها و شرکتها برای ساخت سامانههای عضلانی مصنوعی تعلق دارد. در سال ۲۰۲۵، استارتاپ لهستانی کلون رباتیکس این ایده را به شکلی افراطی به نمایش گذاشت. این شرکت ویدئویی ترسناک از رباتی انساننما و بدون چهره منتشر کرد که هماندازه یک انسان بود، از سقف آویزان شده بود و حرکاتی پیچوتابدار انجام میداد. به گفته سازندگان، حرکات این ربات با عضلات مصنوعی و سامانهای هیدرولیکی انجام میشد که برای تقلید عضلات و رگهای خونی انسان طراحی شده بود. آنها محصول خود را نخستین اندروید عضلانیاسکلتی جهان مینامند.
هرچند احتمال دارد ویدئوی منتشرشده بیشتر نمایشی شوکهکننده از یک ایده اولیه بوده باشد تا نمونهای کاملاً عملیاتی، اما همچنان تصویری از آیندهای بالقوه نگرانکننده ارائه میدهد؛ آیندهای که در آن رباتها بهجای موتورهای مکانیکی و محرکها، از رشتههای عضلانی شبیه عضلات انسان بهره میبرند.
گام بعدی؛ ساخت سامانههای عضلانی پیچیدهتر
پژوهشگران دانشگاه پنسیلوانیا میگویند مرحله بعدی، ترکیب تعداد بیشتری از این عضلات در سامانههایی بزرگتر و یکپارچهتر خواهد بود. در چنین ساختاری، دهها عضله کوچک باید هماهنگ با یکدیگر کار کنند تا حالتهای طبیعیتری از چهره ایجاد شود. آنها در مراحل بعدی قصد دارند از بینایی ماشین مبتنی بر هوش مصنوعی برای هماهنگسازی این عضلات و ساخت سامانههایی پیچیدهتر کمک بگیرند.
هدف اصلی این فناوری، افزایش هرچه بیشتر شباهت رباتها به موجودات واقعی از نظر ظاهر و حرکت به شمار میرود. زییون ژانگ، مهندس دانشگاه پنسیلوانیا و یکی از نویسندگان مقاله، در پایان گفت
از امکان استفاده از این روش برای ساخت رباتهایی هیجانزدهام که با همان ظرافت و قدرت بیان حرکات چهره انسان حرکت میکنند.
برای ارزیابی پایداری، امنیت و نگهداری این زیرساخت، راهنمای پشتیبانی شبکه را نیز مطالعه کنید.