دانشمندان برای بهبود تعادل انسان، دم رباتیک اختراع کردند
هفت سال پیش، پژوهشگران ژاپنی نمونه اولیه یک دم رباتیک پوشیدنی را توسعه دادند که به گفته آنها میتوانست به سالمندان برای حفظ تعادل هنگام راه رفتن کمک کند و برای کارگرانی که بارهای سنگین حمل میکنند نیز مفید باشد. این دستگاه که آرکه نام داشت، بهگونهای طراحی ش…
خلاصه تحلیلی خبر
هفت سال پیش، پژوهشگران ژاپنی نمونه اولیه یک دم رباتیک پوشیدنی را توسعه دادند که به گفته آنها میتوانست به سالمندان برای حفظ تعادل هنگام راه رفتن کمک کند و برای کارگرانی که بارهای سنگین حمل میکنند نیز مفید باشد. این دستگاه که آرکه نام داشت، بهگونهای طراحی ش…
موضوعات اصلی: پشتیبانی شبکه، هنگام، تعادل، آرکه، حفظ، آنها
هفت سال پیش، پژوهشگران ژاپنی نمونه اولیه یک دم رباتیک پوشیدنی را توسعه دادند که به گفته آنها میتوانست به سالمندان برای حفظ تعادل هنگام راه رفتن کمک کند و برای کارگرانی که بارهای سنگین حمل میکنند نیز مفید باشد.
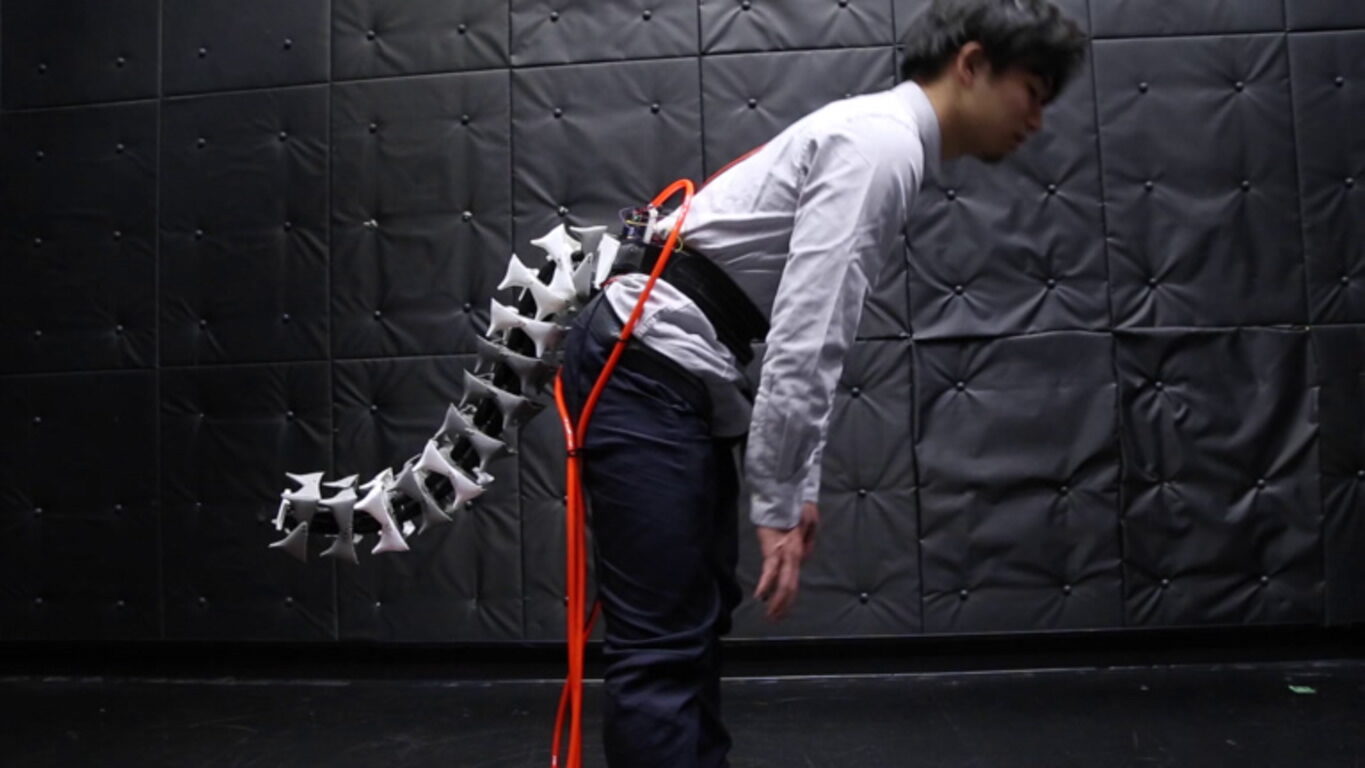
این دستگاه که آرکه نام داشت، بهگونهای طراحی شده بود که با خم شدن بدن فرد، در جهت مخالف حرکت کند و از این طریق به حفظ تعادل او کمک برساند.
عصا و واکر از جمله ابزارهای رایجی هستند که افراد دارای مشکلات تعادلی برای حفظ ثبات هنگام حرکت از آنها استفاده میکنند. تیم پژوهشی دانشگاه کیئو ژاپن با الهام از دم حیوانات، ایده متفاوتی را بررسی کرد: آیا اتصال یک عضو متحرک به بدن انسان میتواند به حفظ تعادل کمک کند؟
آرکه که در سال ۲۰۱۹ معرفی شد، نمونه اولیهای برای آزمایش همین ایده بود. سازندگان آن سه پژوهشگر دانشکده تحصیلات تکمیلی طراحی رسانه دانشگاه کیئو، یعنی جونایچی نابشیما، یامن سراجی و کوتا مینمیزاوا بودند.
خبرگزاری رویترز در اوت ۲۰۱۹ این دستگاه را دمی خاکستریرنگ با طول حدود یک متر توصیف کرد. وبسایت نیو اطلس نیز طول نمونه اولیه را ۷۱ سانتیمتر و وزن آن را ۱.۶ کیلوگرم اعلام کرد. این وسیله با استفاده از یک کمربند و مهار مخصوص به دور کمر فرد متصل میشد.
نابشیما درباره عملکرد این اختراع گفت
این دم مانند یک آونگ به حفظ تعادل کمک میکند.
مکانیزم آرکه از چهار ماهیچه مصنوعی پنوماتیکی تشکیل شده که با هوای فشرده کار میکنند و امکان حرکت دم در هشت جهت مختلف را فراهم میآورند.
طول و وزن این دم برای افراد مختلف قابل تنظیم طراحی شده بود. ساختار آن از چند بخش مجزا تشکیل میشد که هرکدام چهار صفحه محافظ در اطراف یک قطعه مرکزی با وزن قابل تنظیم داشتند.
صفحات محافظ به کمک سیمهای کشسان به یکدیگر متصل بودند و فنرهایی نیز آنها را به ساختار مرکزی پیوند میدادند. این فنرها به جذب و تحمل نیروهای ایجادشده هنگام حرکت کمک میکردند. طبق مقاله پوستری گروه پژوهشی، ماهیچههای مصنوعی نیز در فضای داخلی این بخشها قرار گرفته بودند.
در کاربرد پیشنهادی برای حفظ تعادل، اطلاعات دریافتی از حسگرهای نصبشده روی بالاتنه، نحوه واکنش دم را مشخص میکردند. سیستم با استفاده از این دادهها مرکز ثقل بدن فرد را تخمین میزد و سپس با حرکت دادن دم، بر تعادل او تأثیر میگذاشت.
برای تأمین فشار موردنیاز ماهیچهها، یک کمپرسور هوا به دستگاه متصل میشد. بنابراین، نمونه اولیه آرکه همچنان به تجهیزات جانبی نیاز داشت و هنوز به یک وسیله مستقل و قابلاستفاده بدون تجهیزات اضافی تبدیل نشده بود.
در مقاله پژوهشی آرکه به یک مطالعه مقدماتی در سال ۲۰۱۶ اشاره شده که در مجله علمی پریمیتس منتشر شد. این پژوهش رفتار میمونهای کاپوچین وحشی ریشدار را هنگام حمل ابزارهای سنگی روی دو پا بررسی میکرد. نتایج نشان میداد دم این حیوانات در حفظ تعادل هنگام جابهجایی بار نقش دارد.
پژوهشگران آن مطالعه، وضعیت تنه و اندامهای حرکتی میمونها، تغییرات مرکز جرم بدن و تأثیر چرخشی نیروهای واردشده به بدن آنها را مورد بررسی قرار دادند. نتایج نشان داد میمونها هنگام حمل بار، مفاصل لگن و زانوهای خود را خم میکنند و وزن بدن نیز بر وضعیت قرارگیری آنها هنگام جابهجایی بار تأثیر دارد.
پژوهشگران آرکه برای طراحی ساختار رباتیک این دم، از مطالعه جداگانهای در سال ۲۰۱۵ که در مجله ساینس منتشر شده بود نیز الهام گرفتند. آن تحقیق ساختار قطعهقطعه اسکلت دم اسب دریایی را بررسی میکرد و در آن، مدلهای سهبعدی چاپشده با بخشهای مربعی و گرد با یکدیگر مقایسه شده بودند.
دانشمندان برای ارزیابی عملکرد این مدلها، آنها را خم کردند، پیچاندند و تحت فشار خردکننده قرار دادند. نتایج نشان داد طراحی مربعی هم در گرفتن اشیا و هم در تحمل فشار عملکرد مناسبی دارد. صفحات این ساختار هنگام وارد شدن نیرو روی یکدیگر میلغزیدند، درحالیکه صفحات مدل گرد علاوه بر لغزش، قابلیت چرخش نیز داشتند.
تیم آرکه همچنین احتمال استفاده از این دم رباتیک در فناوری واقعیت مجازی را مطرح کرد. در نمونه پیشنهادی مقاله، حرکت دم میتوانست هنگام شبیهسازی وزش باد شدید، نیروهایی به بدن کاربر وارد کند تا فرد علاوه بر مشاهده صحنه مجازی، احساس فیزیکی وزش باد را نیز تجربه کند.
پژوهشگران این فناوری را سامانهای بدون اتصال به زمین توصیف کردند؛ به این معنا که برای عملکرد آن نیازی به تکیهگاه ثابت خارجی وجود نداشت. با وجود این، نمونه اولیه همچنان برای فعالیت به هوای فشرده نیاز داشت.
در زمان معرفی آرکه در سال ۲۰۱۹، پژوهشگران همچنان در آزمایشگاه روی افزایش انعطافپذیری این دم کار میکردند. کمک به سالمندان برای حفظ تعادل و پشتیبانی از کارگرانی که بارهای سنگین حمل میکنند، از جمله کاربردهایی بود که آنها برای آینده این فناوری در نظر داشتند.
با گذشت سالها، هنوز مشخص نیست سرنوشت این پروژه به کجا رسیده است؛ زیرا پژوهشگران به درخواستها برای ارائه توضیح درباره وضعیت فعلی این طرح پاسخی ندادهاند.
برای ارزیابی پایداری، امنیت و نگهداری این زیرساخت، راهنمای پشتیبانی شبکه را نیز مطالعه کنید.