سگ رباتیک کرهای با یک بار شارژ، ماراتن ۴۲ کیلومتری را به پایان رساند
پژوهشگران مؤسسه علم و فناوری پیشرفته کره جنوبی (KAIST) موفق شدهاند سگ رباتیک چهارپایی به نام RAIBO2 را توسعه دهند که مسافت کامل یک مسابقه ماراتن را بدون نیاز به شارژ مجدد باتری طی میکند. سرویس رباتیک تکناک این ربات توانست مسیر ۴۲.۱۹۵ کیلومتری مسابقه را در م…
خلاصه تحلیلی خبر
پژوهشگران مؤسسه علم و فناوری پیشرفته کره جنوبی (KAIST) موفق شدهاند سگ رباتیک چهارپایی به نام RAIBO2 را توسعه دهند که مسافت کامل یک مسابقه ماراتن را بدون نیاز به شارژ مجدد باتری طی میکند. سرویس رباتیک تکناک این ربات توانست مسیر ۴۲.۱۹۵ کیلومتری مسابقه را در م…
موضوعات اصلی: پشتیبانی شبکه، هوش مصنوعی، انرژی، ربات، رباتیک، رباتهای
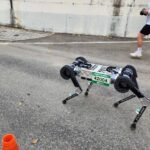
پژوهشگران مؤسسه علم و فناوری پیشرفته کره جنوبی (KAIST) موفق شدهاند سگ رباتیک چهارپایی به نام RAIBO2 را توسعه دهند که مسافت کامل یک مسابقه ماراتن را بدون نیاز به شارژ مجدد باتری طی میکند.
سرویس رباتیک تکناکاین ربات توانست مسیر ۴۲.۱۹۵ کیلومتری مسابقه را در مدت ۴ ساعت و ۱۹ دقیقه و ۵۲ ثانیه به پایان برساند و رکورد قابل توجهی در زمینه بهرهوری انرژی رباتهای چهارپا ثبت کند.
این دستاورد در جریان مسابقه ماراتن خرمالوی خشک سانگجو در سال ۲۰۲۴ به ثبت رسید. محققان نتایج کامل پژوهش خود را در تاریخ ۲۳ سپتامبر ۲۰۲۶ در مجله علمی Nature منتشر کردند. نتایج نشان میدهد که بهینهسازی ساختار مکانیکی، مدارهای الکترونیکی و سیستم کنترل حرکت میتواند استقامت رباتها را بدون افزایش ظرفیت باتری بهبود دهد.
یکی از مهمترین چالشهای توسعه رباتهای چهارپا، مصرف بالای انرژی هنگام حرکت است. برخلاف رباتهای چرخدار، این دستگاهها باید بهطور مداوم انرژی لازم را برای حفظ تعادل و تحمل وزن خود تأمین کنند. همچنین برخورد پاها با زمین، حرکت مفاصل و تغییرات سرعت باعث اتلاف بخشی از انرژی ذخیرهشده در باتری میشود.
محققان کرهای برای غلبه بر این محدودیت، رویکرد متفاوتی را انتخاب کردند. آنها بهجای نصب باتری بزرگتر، کاهش مصرف انرژی در بخشهای مختلف ربات را در اولویت قرار دادند.
از دست ندهیداولین ربات انساننمای متنباز فولاستک معرفی شد
موفقیت سگ رباتیک RAIBO2
سگ رباتیک RAIBO2 در طول مسابقه توانست میانگین سرعت ۲.۶۴ متر بر ثانیه، معادل حدود ۹.۵ کیلومتر بر ساعت را حفظ کند. این سرعت به ربات اجازه داد تمام مسیر مسابقه را بدون تعویض باتری یا توقف برای شارژ مجدد طی کند.
البته دستیابی به این موفقیت بدون شکست اولیه امکانپذیر نبود. تیم تحقیقاتی در سپتامبر ۲۰۲۴ نسخه قبلی ربات را در یک مسابقه ماراتن آزمایش کرد. این نمونه پس از پیمودن حدود ۳۷ کیلومتر با اتمام شارژ باتری مواجه شد و نتوانست مسیر مسابقه را به پایان برساند.
بررسیهای بعدی نشان داد که تغییرات مکرر سرعت یکی از عوامل اصلی افزایش مصرف انرژی بوده است. ربات برای هماهنگ شدن با سایر دوندگان حاضر در مسیر مجبور میشد سرعت حرکت خود را مرتب تغییر دهد. این موضوع باعث شد انرژی بیشتری نسبت به پیشبینی اولیه مصرف کند.
پژوهشگران پس از شناسایی این مشکل، طراحی بخشهای مختلف دستگاه را اصلاح کردند. آنها ساختار پاها، عملکرد موتورها و الگوریتمهای کنترل حرکت را مورد بازبینی قرار دادند تا میزان انرژی مصرفی در هر گام کاهش یابد.
یکی از مهمترین تغییرات، استفاده از پاهای سبکتر بود. کاهش وزن اجزای متحرک باعث شد موتورها برای حرکت دادن پاها به انرژی کمتری نیاز داشته باشند. همچنین محققان مدارهای الکترونیکی کنترل موتور را بهبود دادند تا تلفات الکتریکی هنگام حرکت کاهش پیدا کند.
هوش مصنوعی نیز نقش مهمی در افزایش بهرهوری این سگ رباتیک ایفا کرد. پژوهشگران با استفاده از شبیهسازی رایانهای و روش یادگیری تقویتی، الگوهای حرکتی مختلف را به سیستم کنترل آموزش دادند.
این روش به ربات کمک کرد حرکات غیرضروری مفاصل را کاهش دهد و هنگام برخورد پاها با زمین، انرژی کمتری از دست بدهد. در نتیجه، RAIBO2 توانست الگوی حرکتی کارآمدتری برای پیمودن مسافتهای طولانی پیدا کند.
محققان تأکید دارند که موفقیت این پروژه حاصل بهینهسازی همزمان طراحی مکانیکی و سیستم کنترل بوده است. آنها بهجای بهبود مستقل هر بخش، عملکرد تمام اجزای ربات را به صورت یک سیستم یکپارچه بررسی کردند.
حتما بخوانیدآرنولد شوارتزنگر رباتهای Figure را به کوره فولاد مذاب فرستاد
کاربردهای آینده رباتهای چهارپا
یکی از مهمترین نتایج پژوهش، دستیابی RAIBO2 به شاخص مصرف انرژی پایینتر از معیار انسانی مورد استفاده در مطالعه است.
محققان برای ارزیابی بهرهوری انرژی از شاخص هزینه جابهجایی یا Cost of Transport استفاده کردند. این شاخص که با علامت COT شناخته میشود، میزان انرژی مورد نیاز برای جابهجایی وزنی مشخص در مسافتی معین را اندازهگیری میکند.
بر اساس نتایج منتشرشده، مقدار این شاخص برای سگ رباتیک RAIBO2 برابر با ۰.۲۵ بوده است. در مقابل، مقدار معیار انسانی ذکرشده در پژوهش به ۰.۳۷ میرسد. این اختلاف نشان میدهد که ربات در شرایط مقایسهشده برای جابهجایی وزن خود در مسافتی مشخص، انرژی کمتری مصرف کرده است.
البته این نتیجه به معنای برتری کامل ربات نسبت به انسان در تمام فعالیتهای حرکتی نیست. محققان تنها بهرهوری انرژی را بر اساس شاخص مشخصی مقایسه کردهاند و نمیتوان این برتری را به همه شرایط تعمیم داد.
افزایش برد حرکتی میتواند کاربرد رباتهای چهارپا را در محیطهای دشوار گسترش دهد. این رباتها برخلاف نمونههای چرخدار، قابلیت عبور از راهپلهها، مسیرهای کوهستانی و زمینهای ناهموار را دارند. با وجود این، محدودیت باتری تاکنون مانع مهمی برای استفاده طولانیمدت از آنها بوده است.
پژوهش منتشرشده درNatureنشان میدهد که بسیاری از رباتهای چهارپای پیشین معمولا با هر بار شارژ حدود ۲۰ کیلومتر حرکت میکردند. نویسندگان مطالعه، برد حرکتی RAIBO2 را در مقایسه ارائهشده بیش از سه برابر نمونههای پیشین توصیف کردهاند.
چنین پیشرفتی میتواند در عملیات جستوجو و نجات، بازرسی تأسیسات صنعتی و مأموریتهای شناسایی محیطی اهمیت زیادی داشته باشد. در این شرایط، بازگرداندن مداوم ربات به ایستگاه شارژ ممکن است دشوار یا غیرممکن باشد.
محققان با توسعه RAIBO2 نشان دادهاند که افزایش استقامت رباتها لزوما به استفاده از باتریهای بزرگتر وابسته نیست. کاهش همزمان اتلاف انرژی در موتورها، مفاصل و سیستم کنترل میتواند مسافت قابل پیمایش را به میزان قابل توجهی افزایش دهد.
موفقیت این سگ رباتیک در مسابقه ماراتن، فراتر از ثبت یک رکورد حرکتی است. این دستاورد میتواند مسیر توسعه نسل جدیدی از رباتهای چهارپا را هموار کند که با مصرف انرژی کمتر، مأموریتهای طولانیتر و پیچیدهتری انجام میدهند.
از دست ندهیداین دست رباتیک خودران روی نوک انگشتان خود راه میرود + ویدیو
نوشتهسگ رباتیک کرهای با یک بار شارژ، ماراتن ۴۲ کیلومتری را به پایان رسانداولین بار درTechnoc. پدیدار شد.
برای ارزیابی پایداری، امنیت و نگهداری این زیرساخت، راهنمای پشتیبانی شبکه را نیز مطالعه کنید.