انگشت شست رباتیک جدید کمک میکند با یک دست کارهای دو دستی را انجام دهید
پژوهشگران دانشگاه کالیفرنیا سندیگو از یک انگشت شست رباتیک جدید به نام EgoThumb رونمایی کردهاند که به افراد امکان میدهد برخی از کارهایی را که معمولاً به استفاده از هر دو دست نیاز دارند، تنها با یک دست انجام دهند. این فناوری پوشیدنی با کمک هوش مصنوعی و یک دور…
خلاصه تحلیلی خبر
پژوهشگران دانشگاه کالیفرنیا سندیگو از یک انگشت شست رباتیک جدید به نام EgoThumb رونمایی کردهاند که به افراد امکان میدهد برخی از کارهایی را که معمولاً به استفاده از هر دو دست نیاز دارند، تنها با یک دست انجام دهند. این فناوری پوشیدنی با کمک هوش مصنوعی و یک دور…
موضوعات اصلی: پشتیبانی شبکه، هوش مصنوعی، انگشت، دست، رباتیک، کند
پژوهشگران دانشگاه کالیفرنیا سندیگو از یک انگشت شست رباتیک جدید به نام EgoThumb رونمایی کردهاند که به افراد امکان میدهد برخی از کارهایی را که معمولاً به استفاده از هر دو دست نیاز دارند، تنها با یک دست انجام دهند.
این فناوری پوشیدنی با کمک هوش مصنوعی و یک دوربین کوچک، حرکات دست و اشیای اطراف را تشخیص میدهد و میتواند بهصورت خودکار اشیا را نگه دارد یا رها کند.
انسانها برای انجام بسیاری از کارهای روزمره به هر دو دست خود نیاز دارند. برای مثال، هنگام باز کردن در بطری، یک دست بطری را نگه میدارد و دست دیگر در آن را میچرخاند. محققان با توسعه EgoThumb تلاش کردهاند این محدودیت را برطرف کنند و انگشتی اضافه در اختیار کاربران قرار دهند که بتواند اشیا را نگه دارد و همزمان انگشتان طبیعی دست برای انجام کارهای دیگر آزاد باشند.
جیاوی فو، یکی از نویسندگان اصلی پژوهش، در گفتوگو با Tech Xplore توضیح داد که ایده اولیه ساخت این فناوری هنگام لحیمکاری سیمها به ذهنش رسید. او گفت
هنگام کار با هویه، اضافه کردن سیم لحیم، استفاده از فلاکس و ثابت نگه داشتن سیمها، اغلب احساس میکردم به یک دست اضافه نیاز دارم. حتی استفاده از پایههای مخصوص نگه داشتن قطعات هم هماهنگ کردن همه این کارها را دشوار میکرد. همین موضوع باعث شد به این فکر کنم که آیا یک انگشت رباتیک پوشیدنی میتواند اشیا را نگه دارد و در عین حال انگشتان خودم را برای انجام کارهای دیگر آزاد بگذارد؟
انگشت رباتیک چگونه کار میکند؟
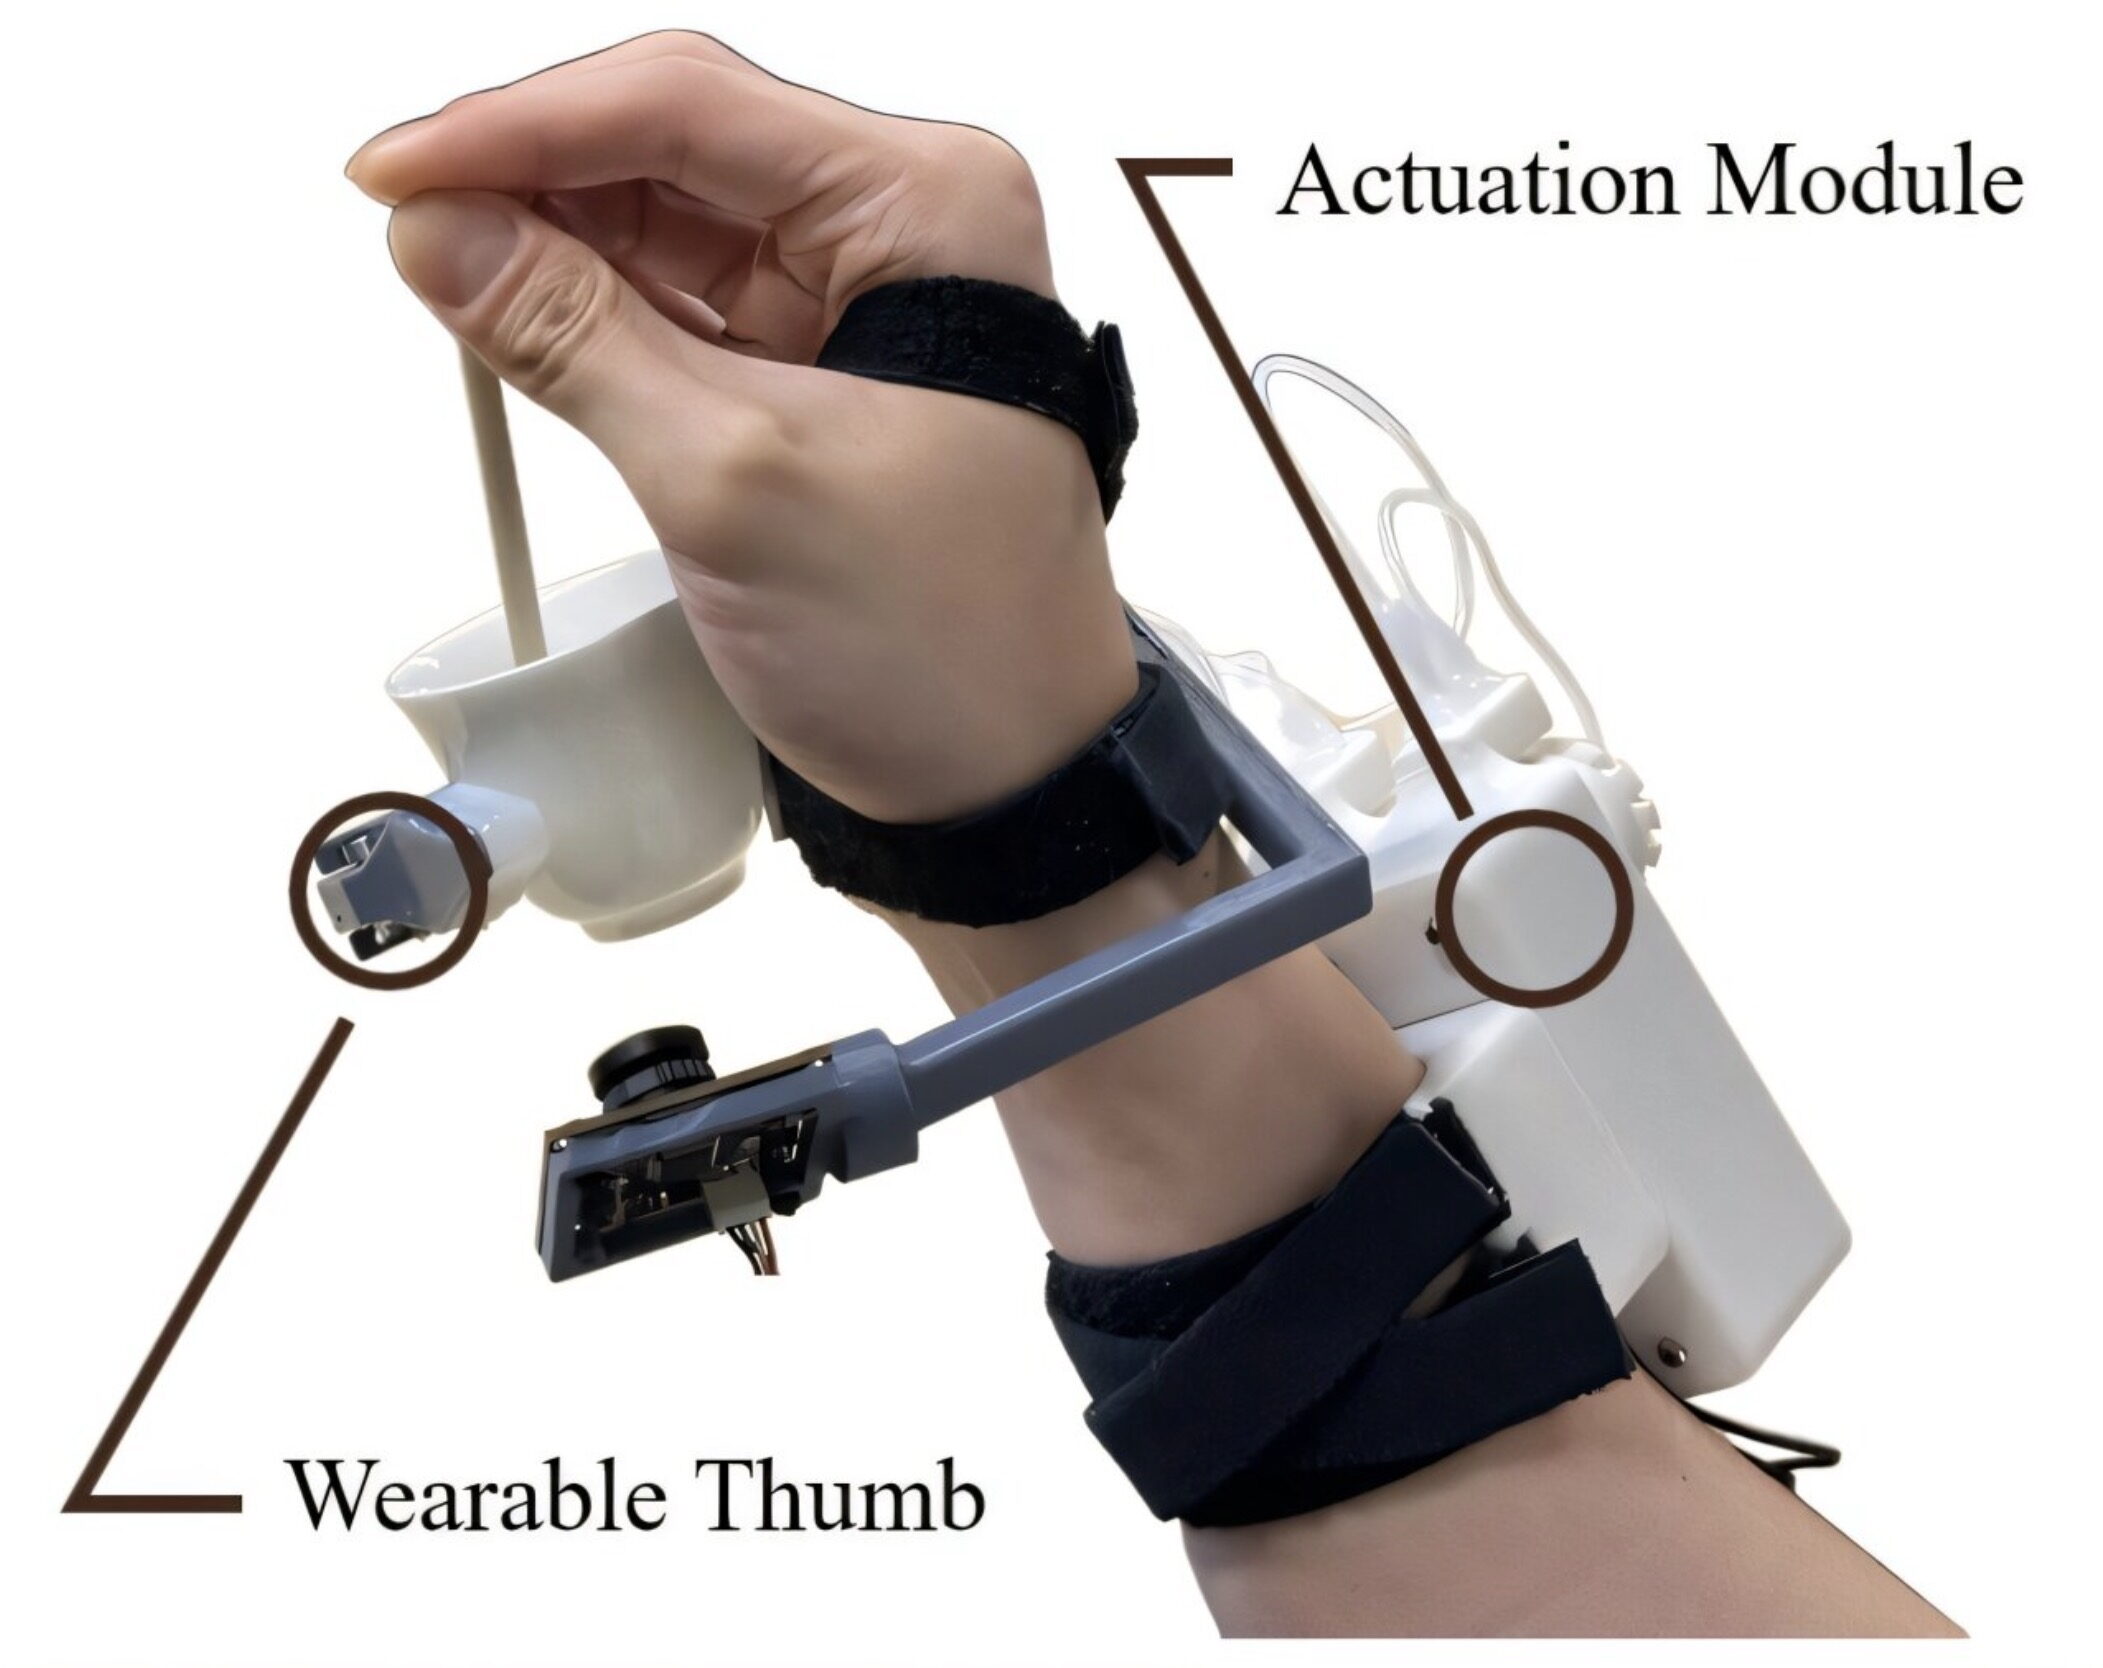
فو و همکارانش تلاش کردند سامانهای جمعوجور و پوشیدنی بسازند که مانند یک انگشت شست اضافه، اشیا را ثابت نگه دارد تا کاربر بتواند با انگشتان طبیعی خود آنها را دستکاری کند. هدف دیگر آنها این بود که انگشت رباتیک بتواند با استفاده از تصاویر دست و اشیای اطراف و همچنین اطلاعات مربوط به وضعیت مفاصل خود، زمان مناسب برای گرفتن یا رها کردن اشیا را بهصورت خودکار تشخیص دهد.
EgoThumb از سه مفصل تشکیل شده که هرکدام با کمک دو تاندون حرکت میکنند؛ یکی برای خم کردن انگشت و دیگری برای صاف کردن آن. موتورهای کوچکی که وظیفه حرکت دادن انگشت را برعهده دارند، روی ساعد کاربر نصب میشوند تا وزن آنها به دست تحمیل نشود.
این سامانه همچنین به یک دوربین کوچک با زاویه دید گسترده مجهز شده که نزدیک کف دست قرار میگیرد. دوربین بهطور مداوم از دست کاربر، انگشت رباتیک و اشیای اطراف تصویر ثبت میکند.
فو درباره نحوه آموزش هوش مصنوعی این دستگاه توضیح داد که محققان از روشی به نام یادگیری تقلیدی استفاده کردهاند. در این روش، هوش مصنوعی با مشاهده عملکرد انسان یاد میگیرد چگونه انگشت رباتیک را کنترل کند. برای تهیه دادههای آموزشی، یک فرد از طریق رابطی که با پا کنترل میشود، حرکات انگشت را هدایت میکرد. پس از تکمیل آموزش، مدل هوش مصنوعی میتواند با بررسی تصاویر دوربین و وضعیت فعلی مفاصل انگشت، حرکت بعدی آن را پیشبینی کند؛ بدون اینکه کاربر مجبور باشد برای هر حرکت فرمان جداگانهای صادر کند.
در نمونه اولیه EgoThumb، پردازش تصاویر دوربین و برنامهریزی حرکات آینده توسط یک رایانه خارجی متصل به دستگاه انجام میشود.
عملکرد EgoThumb در آزمایشها
پژوهشگران عملکرد این فناوری را در آزمایشهای آزمایشگاهی با حضور سه کاربر و در چهار فعالیت مختلف ارزیابی کردند. این فعالیتها شامل برداشتن یک مکعب، باز کردن در بطری، هم زدن چای و انتقال یک توپ از محلی به محل دیگر بودند. انگشت رباتیک در هر چهار فعالیت به کاربران کمک کرد تا تنها با یک دست کارها را انجام دهند.
برای مثال، هنگامی که کاربر دست خود را به سمت یک بطری میبرد، EgoThumb میتواند بهطور خودکار بطری را بگیرد و ثابت نگه دارد تا انگشتان طبیعی دست در آن را باز کنند. پس از قرار دادن بطری روی سطح، دستگاه نیز آن را رها میکند.
محققان همچنین عملکرد این فناوری را با کاربران مختلف و در شرایط متفاوت بررسی کردند. نتایج نشان داد دو کاربری که در مرحله آموزش اولیه حضور نداشتند، در صورت قرار گرفتن اشیا در محدودههایی که هوش مصنوعی پیشتر با آنها آشنا شده بود، عملکردی مشابه فرد آموزشدهنده داشتند.
فو درباره نتایج اولیه این آزمایشها گفت
امیدوارکنندهترین یافته این است که EgoThumb میتواند بدون نیاز به فرمان مستقیم کاربر برای هر بار گرفتن یک شیء، هماهنگی با دست انسان را یاد بگیرد. در ارزیابی اولیه ما، با انجام ۱۰ بار آزمایش برای هر فعالیت و هر کاربر، میانگین موفقیت در چهار فعالیت برای فرد آموزشدهنده ۹۰ درصد بود. این رقم برای دو کاربر جدید بهترتیب به ۹۲٫۵ و ۸۷٫۵ درصد رسید.
البته عملکرد دستگاه در شرایط ناآشنا به همین اندازه مطلوب نبود.
در آزمایش جداگانهای برای هم زدن چای، میانگین موفقیت در دو محیطی که پیشتر در آموزش استفاده نشده بودند، بهترتیب حدود ۶۷ و ۷۳ درصد ثبت شد. محققان همچنین دریافتند که با افزایش محدودههایی که اشیا در آنها قرار میگیرند یا باید به آنها منتقل شوند، عملکرد EgoThumb در برخی فعالیتها کاهش پیدا میکند.
آینده انگشت شست رباتیک
این پژوهش نشان میدهد که انگشتان رباتیک پوشیدنی میتوانند به افراد کمک کنند برخی فعالیتهای روزمره را تنها با یک دست انجام دهند. با این حال، EgoThumb همچنان یک نمونه اولیه پژوهشی محسوب میشود و برای استفاده در شرایط متنوعتر به توسعه و آزمایشهای بیشتری نیاز دارد.
فو معتقد است استقلال مبتنی بر بینایی ماشین میتواند استفاده از فناوریهای رباتیک پوشیدنی را طبیعیتر و سادهتر کند. او توضیح داد که بهجای مجبور کردن افراد به کنترل آگاهانه یک انگشت اضافه، ربات میتواند با توجه به شرایط و هدف حرکات کاربر به او کمک کند. به گفته او، این پژوهش گامی اولیه برای توسعه رباتهای پوشیدنی هوشمندی محسوب میشود که تواناییهای حرکتی انسان را در فعالیتهای روزمره تکمیل میکنند.
طراحی سختافزار و نرمافزار EgoThumb بهصورت متنباز منتشر شده و سایر توسعهدهندگان میتوانند از طریق وبسایت پروژه به آنها دسترسی داشته باشند. محققان امیدوارند این پروژه زمینه را برای پژوهشهای بیشتر درباره سامانههای رباتیک پوشیدنی و هوشمند فراهم کند.
تیم تحقیقاتی قصد دارد در مراحل بعدی، اندازه انگشت رباتیک را کاهش دهد و با بهبود نحوه قرارگیری دوربین، استفاده از آن را برای کاربران راحتتر کند. همچنین افزودن حسگرهای لمسی یکی دیگر از برنامههای آینده این پروژه است.
فو در پایان گفت
علاقهمندیم حسگرهای لمسی را به انگشت رباتیک اضافه کنیم تا این دستگاه نیز مانند انگشت انسان بتواند تماس با محیط اطراف را احساس کند. امیدواریم با ترکیب بینایی و حس لامسه، EgoThumb بتواند تماس با اشیا را بهتر تشخیص دهد و نحوه نگه داشتن آنها را تنظیم کند تا در طیف گستردهتری از فعالیتها به کاربران کمک کند.
برای ارزیابی پایداری، امنیت و نگهداری این زیرساخت، راهنمای پشتیبانی شبکه را نیز مطالعه کنید.