تماشا کنید: ربات انساننمای چینی بدون کنترل انسانی بیش از ۱۰۰ رالی تنیس را کامل کرد
رباتهای انساننمای ساخت چین در رویدادی که شرکت سازنده آن را نخستین مسابقه زنده و کاملاً خودمختار تنیس میان رباتهای انساننما در جهان توصیف کرده، موفق شدند بیش از ۱۰۰ رالی را بدون کنترل مستقیم انسان انجام دهند. این رباتها که توسط شرکت گالبوت (Galbot) توسعه ی…
خلاصه تحلیلی خبر
رباتهای انساننمای ساخت چین در رویدادی که شرکت سازنده آن را نخستین مسابقه زنده و کاملاً خودمختار تنیس میان رباتهای انساننما در جهان توصیف کرده، موفق شدند بیش از ۱۰۰ رالی را بدون کنترل مستقیم انسان انجام دهند. این رباتها که توسط شرکت گالبوت (Galbot) توسعه ی…
موضوعات اصلی: پشتیبانی شبکه، هوش مصنوعی، رباتهای، انساننما، حرکات، گالبوت
رباتهای انساننمای ساخت چین در رویدادی که شرکت سازنده آن را نخستین مسابقه زنده و کاملاً خودمختار تنیس میان رباتهای انساننما در جهان توصیف کرده، موفق شدند بیش از ۱۰۰ رالی را بدون کنترل مستقیم انسان انجام دهند.
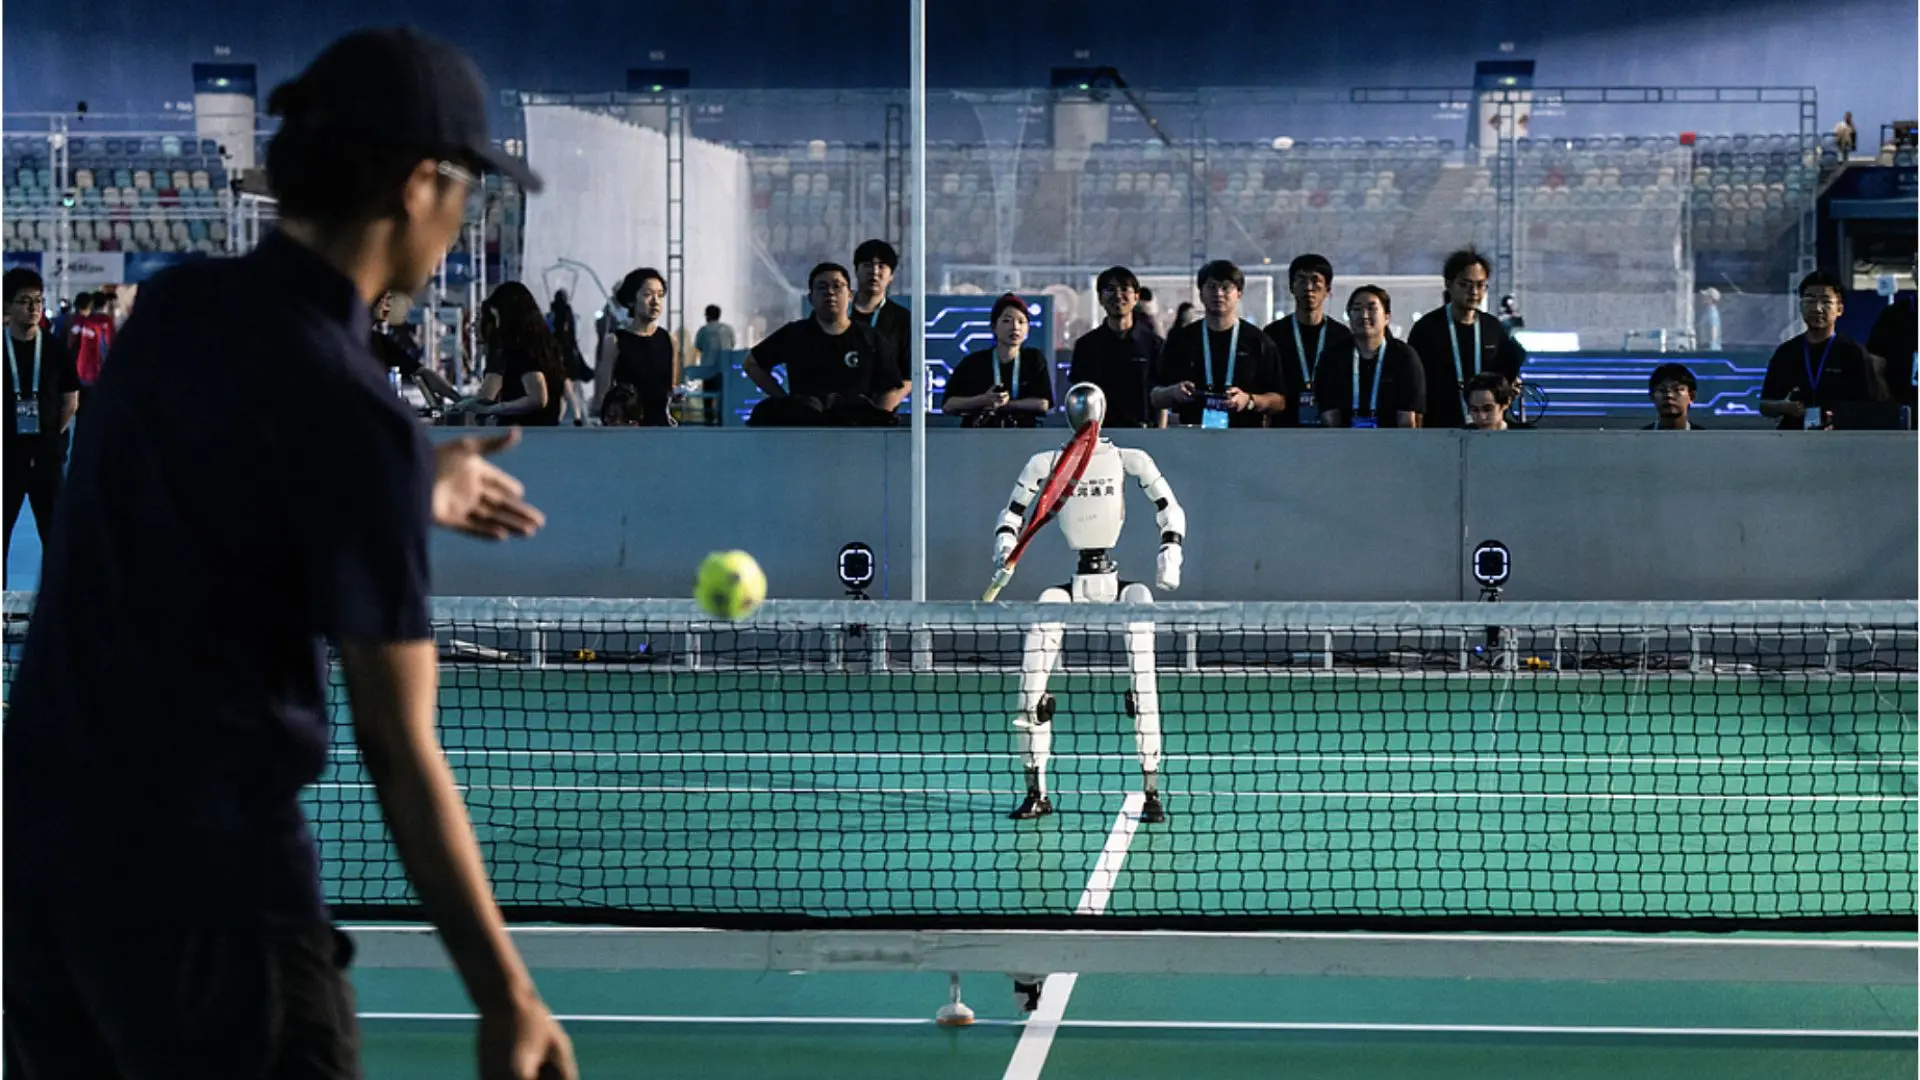
این رباتها که توسط شرکت گالبوت (Galbot) توسعه یافتهاند، در مراسم افتتاحیه دومین دوره بازیهای جهانی رباتهای انساننما در پکن مقابل ورزشکاران انسانی قرار گرفتند. آنها در جریان این رقابت توانایی تشخیص شرایط بازی، تصمیمگیری لحظهای و جابهجایی مستقل در زمین را به نمایش گذاشتند.
رباتهای انساننما توانستند در برابر توپهای سریع واکنش نشان دهند و در یک محیط واقعی ورزشی، بدون دخالت مستقیم انسان، حرکات خود را بهصورت مستقل انتخاب و اجرا کنند.
دومین دوره بازیهای جهانی رباتهای انساننما در پکن با چالشهای تازهای برای این فناوری همراه شده است. در این مسابقات ۲ هزار و ۵۶ ربات از ۶۶۶ تیم و ۱۶ کشور حضور دارند و علاوه بر رقابتهای قبلی، بخشهای جدیدی نیز به برنامه مسابقات اضافه شده است.
ورود رباتهای انساننما به زمین تنیس
دومین دوره بازیهای جهانی رباتهای انساننما در پکن، آزمایش متفاوتی را پیش روی ماشینهای انساننما قرار داده است. رباتهای گالبوت در مراسم افتتاحیه، در یک مسابقه تنیس خودمختار در برابر ورزشکاران انسانی به میدان رفتند.
گالبوت اعلام کرد رباتهایش توانستهاند بیش از ۱۰۰ رالی را پشت سر بگذارند؛ دستاوردی که از آن بهعنوان رکوردی در تنیس رباتهای انساننما یاد شده است. این نمایش نشان میدهد تمرکز مسابقات بیش از گذشته به سمت آزمایش رباتها در محیطهای پویا و واقعی رفته و دیگر تنها به وظایف محدود آزمایشگاهی وابسته نیست.
رباتها در جریان مسابقه، توپهای تنیس با سرعت بالا را بهصورت خودکار دنبال کردند، جایگاه مناسب خود را در زمین تشخیص دادند و سرویس، ضربات فورهند و بکهند، برگشت توپ و ضربات بازیابی را اجرا کردند. با تغییر شرایط رالی نیز الگوی حرکتی خود را تطبیق دادند؛ قابلیتی که به ترکیب همزمان درک بصری، تصمیمگیری و هماهنگی تمام بدن نیاز دارد.
این ماشینها همچنین در بخش دونفره در کنار بازیکنان انسانی قرار گرفتند و با توجه به تغییر شرایط مسابقه، موقعیت و حرکات خود را تنظیم کردند. در برخی از رفتوبرگشتها نیز رباتها پس از از دست دادن تعادل توانستند وضعیت بدن خود را بازیابی کرده و به بازی ادامه دهند.
به گفته کارشناسان، مسابقه گالبوت نشاندهنده هدف گستردهتر رویداد پکن است؛ یعنی انتقال رباتهای انساننما از نمایش چند مهارت جداگانه به مرحلهای که در آن باید بتوانند محیطهای پیچیده را بهطور مداوم درک کنند، تصمیم بگیرند و واکنش مناسبی نشان دهند.
تحول در رقابتهای رباتهای انساننما
فناوری مورد استفاده در این نمایشها بر پایه چارچوب هوش مصنوعی جدیدی به نام LATENT شکل گرفته. این سامانه توسط گالبوت توسعه یافته و هدف آن آموزش مهارتهای پیچیده تنیس به رباتهای انساننما با استفاده از دادههای حرکتی ناقص انسانهاست.
LATENT حرکات تنیس را به مجموعهای از الگوهای حرکتی کوچکتر و قابل استفاده مجدد تقسیم میکند. فورهند، بکهند، حرکت جانبی و گامهای ضربدری از جمله این حرکات هستند. ربات میتواند هر حرکت را بهصورت جداگانه یاد بگیرد و سپس آنها را برای انجام اقدامات پیچیدهتر با یکدیگر ترکیب کند.
گالبوت اعلام کرده یکی از ویژگیهای مهم LATENT توانایی کار با دادههای حرکتی شبهواقعی انسانهاست و این سامانه برای آموزش به مجموعهدادههای بسیار دقیق حاصل از سیستمهای پیشرفته ثبت حرکت وابسته نیست.
در یک مطالعه اولیه، پژوهشگران حدود پنج ساعت از حرکات پایه تنیس بازیکنان آماتور را با استفاده از یک سیستم جمعوجور ثبت حرکت ضبط کردند. سپس سامانه این دادههای ناقص را در یک فضای نهفته از اقدامات سازماندهی کرد تا ربات بتواند حرکات را تفسیر کرده و آنها را بهبود دهد.
برای آموزش این سیستم از یادگیری تقویتی و شبیهسازی در مقیاس گسترده استفاده میشود. ربات از این طریق یاد میگیرد با توجه به شرایط متغیر مسابقه، حرکات مناسب را انتخاب و با یکدیگر ترکیب کند. برای نمونه، ماشین میتواند واکنش خود را بر اساس مسیر و وضعیت توپ ورودی تغییر دهد و همزمان هماهنگی و طبیعی بودن حرکات بدنش را حفظ کند.
گالبوت میگوید این روش میتواند یکی از مشکلات مهم آموزش رباتها را برطرف کند؛ یعنی آموزش مهارتهای سریع، دقیق و پویا بدون نیاز به حجم عظیمی از دادههای حرکتی کاملاً دقیق و ثبتشده از انسانها. تبدیل دادههای حرکتی نسبتاً پرنویز انسان به الگوهای حرکتی قابل استفاده مجدد، میتواند مسیر کارآمدتری برای آموزش رباتها در انجام وظایف پیچیده فیزیکی فراهم کند.
برای ارزیابی پایداری، امنیت و نگهداری این زیرساخت، راهنمای پشتیبانی شبکه را نیز مطالعه کنید.