تماشا کنید: این ربات بامزه روی انگشتهای خودش راه میرود
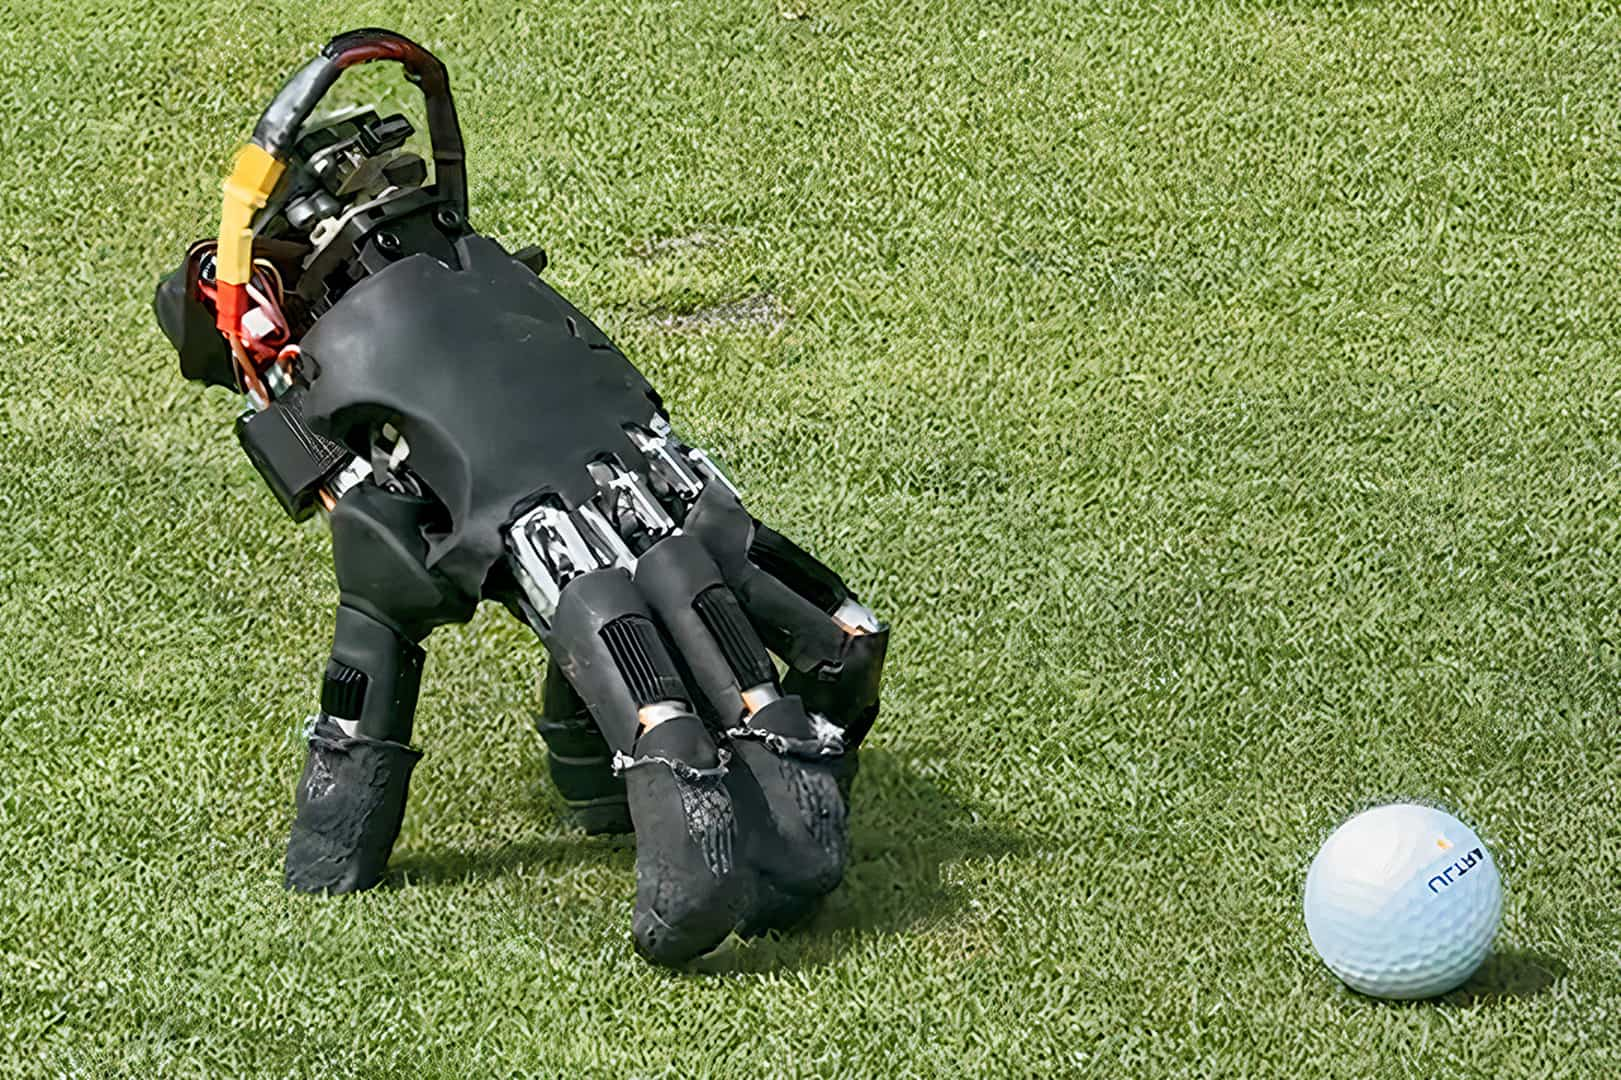
عضو تازهای به خانواده رباتیک الهامگرفته از آدامز اضافه شده که به شیوه بسیار عجیبی حرکت میکند. این ربات که ظاهری شبیه یک دست جداشده از بدن دارد، با استفاده از انگشتهای خودش راه میرود و ایده شخصیت Thing از The Addams Family را به شکلی کاملاً متفاوت زنده کرد…
خلاصه تحلیلی خبر
عضو تازهای به خانواده رباتیک الهامگرفته از آدامز اضافه شده که به شیوه بسیار عجیبی حرکت میکند. این ربات که ظاهری شبیه یک دست جداشده از بدن دارد، با استفاده از انگشتهای خودش راه میرود و ایده شخصیت Thing از The Addams Family را به شکلی کاملاً متفاوت زنده کرد…
موضوعات اصلی: پشتیبانی شبکه، دست، رباتیک، ربات، حرکت، کند
عضو تازهای به خانواده رباتیک الهامگرفته از آدامز اضافه شده که به شیوه بسیار عجیبی حرکت میکند. این ربات که ظاهری شبیه یک دست جداشده از بدن دارد، با استفاده از انگشتهای خودش راه میرود و ایده شخصیت Thing از The Addams Family را به شکلی کاملاً متفاوت زنده کرده است.
گروهی از پژوهشگران آزمایشگاه رباتیک در مؤسسه فناوری فدرال زوریخ یا ETH Zurich، یک دست رباتیک خودران ساختهاند که از انگشتانش بهعنوان پا استفاده میکند. این سامانه با الهام از Thing توانسته روی سطوح مختلف حرکت کند، کلیدها را فشار دهد، اجسام کوچک را هل داده و پس از زمین خوردن دوباره تعادلش را به دست آورد؛ آن هم بدون تغییر دادن مجموعه انگشتهایی که برای راه رفتن استفاده میکند.
ویدیوی عملکرد این ربات کوچک، نحوه حرکت و انجام وظایف آن را نشان میدهد و ظاهر متفاوتش باعث شده بسیار بامزه به نظر برسد.
این ربات بر پایه یک دست راست استاندارد ساخته شده که پنج انگشت داشته و در مجموع از ۲۰ مفصل محرک بهره میبرد؛ یعنی هر انگشت چهار مفصل فعال دارد. پژوهشگران یک ماژول فشرده شامل باتری، حسگرها و سختافزار پردازشی را نیز روی این دست نصب کردهاند.
وزن این دست رباتیک جداشده تنها حدود ۸۱۸ گرم است و میتواند بدون نیاز به سایر بخشهای یک ربات، بهصورت مستقل فعالیت کند. پژوهشگران در مقالهای که روی arXiv منتشر شده، گفتند
یک دست رباتیک دارای قابلیت جابهجایی مستقل میتواند در فضاهای کاری محدود فعالیت کند، بدون اینکه بازویی که معمولاً آن را حمل میکند مجبور باشد همراهش حرکت کند.
آنها توضیح دادند که برای نمونه، یک ربات بزرگتر میتواند دست را روی سطحی در نزدیکی یک ورودی محدود قرار دهد. سپس دست قادر خواهد بود به سمت یک کنترل یا شیء حرکت کند، با آن تعامل داشته باشد و برای بازگرداندهشدن دوباره به محل اولیه برگردد.
پژوهشگران برای آموزش این دست از یادگیری تقویتی استفاده کردند. این فرایند در یک شبیهساز تخصصی و در محیطهای موازی مختلف انجام شد. آموزش راه رفتن و انجام وظایف گوناگون با انگشتها دشوار بود، زیرا هنگامی که یکی از انگشتان برای برداشتن یک گام یا فشار دادن کلید از سطح جدا میشود، انگشتهای دیگر باید همچنان وزن کل دست را تحمل کنند.
برخلاف پاهای رباتهای معمولی، انگشتان این دست شکل و عملکرد یکسانی ندارند و کف دست نیز در حالت طبیعی با زاویه نسبت به سطح قرار میگیرد. پژوهشگران برای حل این مشکل، برای نوک هر انگشت یک موقعیت هدف جداگانه تعیین کردند که بر اساس وضعیت طبیعی دست تعریف شده بود. ربات نیز متناسب با نوع هر مأموریت، مشخص میکرد هر انگشت در چه نقطهای و چه زمانی قدم بردارد.
آزمایش روی سطوح مختلف
در مجموعهای از آزمایشها، این دست جداشده توانست روی ۱۴ نوع سطح داخلی و خارجی حرکت کند. آسفالت، فلز، کاشی، چمن، شنریزه و سنگ آسیبدیده از جمله محیطهایی بودند که ربات در آنها مورد آزمایش قرار گرفت.
این سامانه علاوه بر جابهجایی، انجام چند وظیفه مشخص را نیز یاد گرفت. از جمله میتوان به فشردن کلیدهای صفحهکلید برای اجرای فرمانها و هل دادن یک مکعب کوچک به سمت یک موقعیت تعیینشده اشاره کرد.
این دست رباتیک حتی در بازی فکری Sokoban نیز مورد آزمایش قرار گرفت و توانست با فشردن کلیدهای جهتدار صفحهکلید، یک مرحله از این بازی ویدئویی حل معما را به پایان برساند.
دست رباتیک تنها به راه رفتن محدود نیست و میتواند روی سطوح مختلف بخزد و مسیر حرکتش را تغییر دهد. همچنین اگر هنگام حرکت واژگون شود، قادر است با تکیه بر هر پنج انگشت دوباره خودش را بالا بکشد و به وضعیت ایستاده بازگردد.
پژوهشگران امیدوارند این نمونه اولیه در آینده بهعنوان بخشی از یک ربات بزرگتر برای انجام مأموریتهای تخصصی مورد استفاده قرار گیرد. آنها در مقاله خود گفتند
ما نشان میدهیم که یک دست انساننمای تجاری میتواند بهعنوان یک سامانه دستکاریگر متحرک و مستقل عمل نماید. ایجاد قابلیت جابهجایی مستقل برای دستهای رباتیک میتواند رباتهای آینده را برای فعالیت در فضاها و کار با رابطهایی که برای انسانها طراحی شدهاند، انعطافپذیرتر کند.
برای ارزیابی پایداری، امنیت و نگهداری این زیرساخت، راهنمای پشتیبانی شبکه را نیز مطالعه کنید.