پهپاد جدید MIT بدون نقشه از میان موانع متحرک عبور میکند و به چیزی برخورد نمیکند
روش جدیدی با نام SANDO میتواند به رباتهای امدادی کمک کند تا در محیطهای ناشناخته و خطرناک حرکت کنند. پهپادها میتوانند برای جمعآوری اطلاعات حیاتی به دل آتشسوزیهای گسترده جنگلی نفوذ کنند، از شعلههای ناگهانی دور بمانند و شاخههای در حال سقوط درختان را پشت…
خلاصه تحلیلی خبر
روش جدیدی با نام SANDO میتواند به رباتهای امدادی کمک کند تا در محیطهای ناشناخته و خطرناک حرکت کنند. پهپادها میتوانند برای جمعآوری اطلاعات حیاتی به دل آتشسوزیهای گسترده جنگلی نفوذ کنند، از شعلههای ناگهانی دور بمانند و شاخههای در حال سقوط درختان را پشت…
موضوعات اصلی: پشتیبانی شبکه، موانع، پهپاد، سامانه، میکند، ایمنی
روش جدیدی با نام SANDO میتواند به رباتهای امدادی کمک کند تا در محیطهای ناشناخته و خطرناک حرکت کنند.
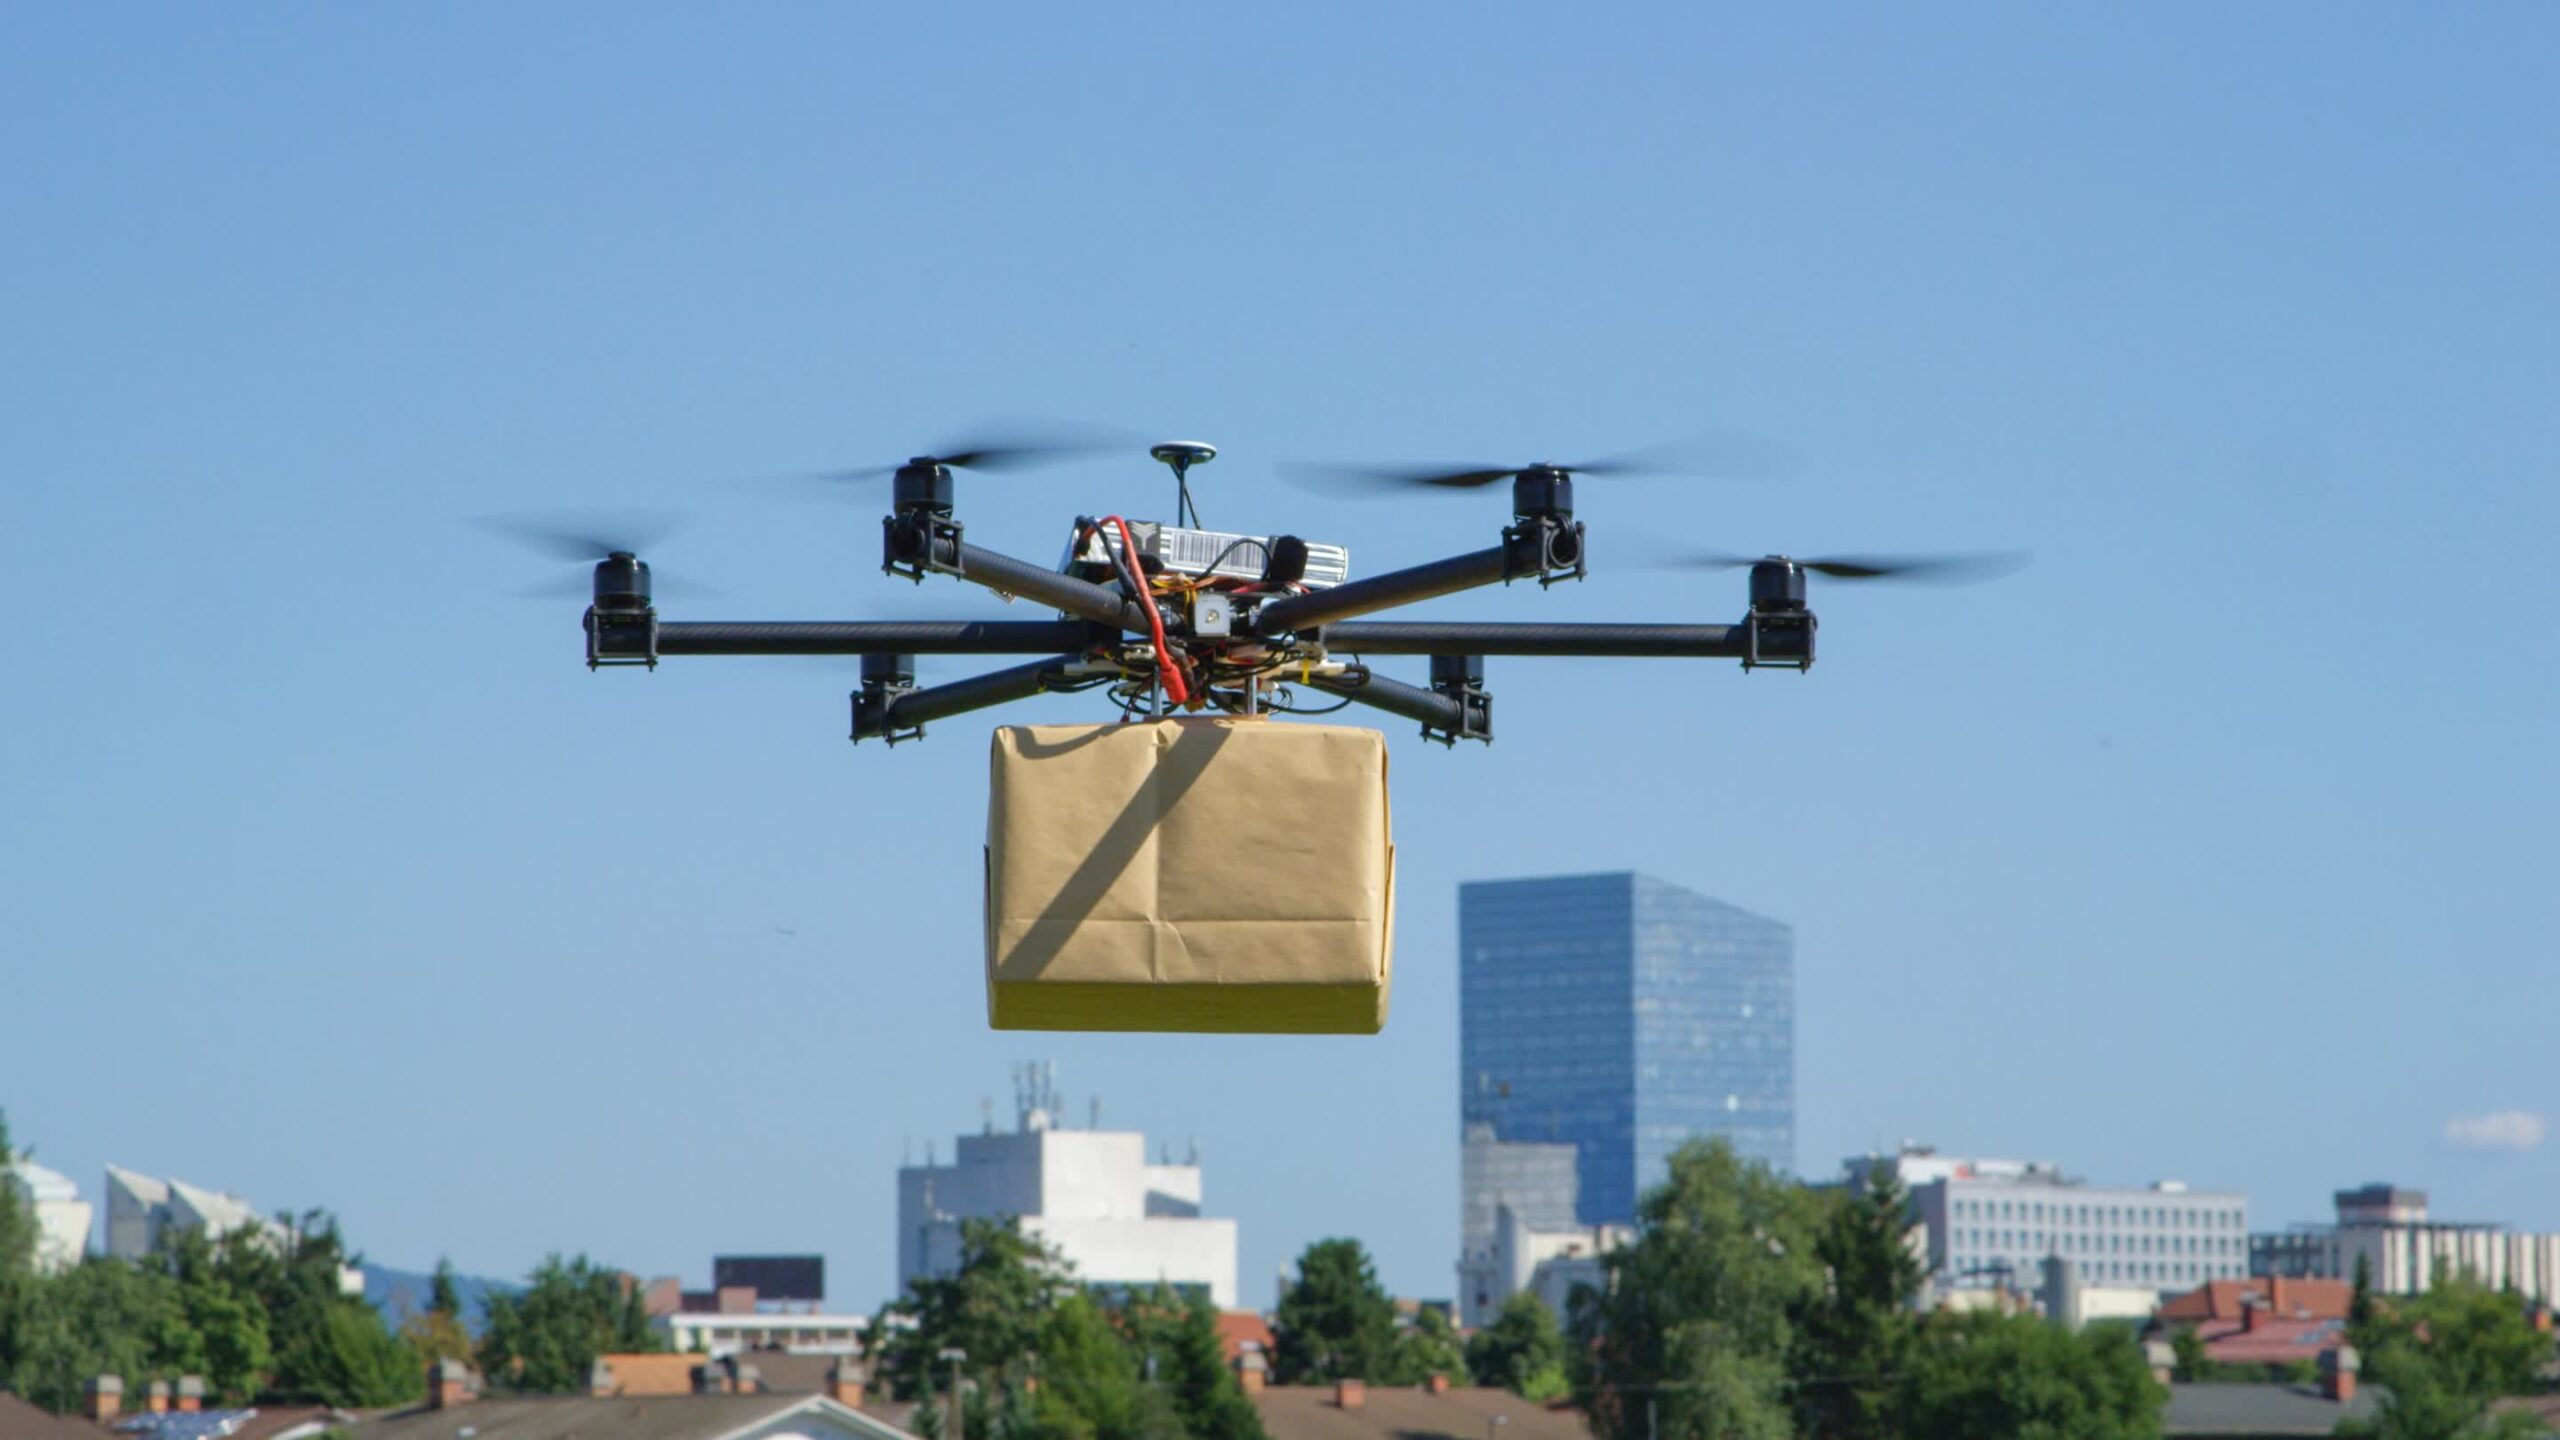
پهپادها میتوانند برای جمعآوری اطلاعات حیاتی به دل آتشسوزیهای گسترده جنگلی نفوذ کنند، از شعلههای ناگهانی دور بمانند و شاخههای در حال سقوط درختان را پشت سر بگذارند تا اطلاعات لازم را در اختیار نیروهای امدادی قرار دهند. بااینحال، در چنین شرایط خطرناکی احتمال دارد این پهپادها بر اثر برخورد با آوار آسیب ببینند یا کاملاً از بین بروند.
پهپادها و نیروهای امدادی که به اطلاعات آنها وابسته هستند، به سامانه ناوبری خودکاری نیاز دارند که حتی در محیطهای کاملاً ناشناخته نیز از برخورد جلوگیری کند. پژوهشگران مؤسسه فناوری ماساچوست (MIT) این روش را توسعه دادهاند. سامانه مذکور مسیر پروازی پهپاد را بهگونهای طراحی میکند که از موانع ناشناخته و متحرک با حرکات غیرقابلپیشبینی دور بماند. این فناوری مسیری کارآمد را در محیطی نقشهبردارینشده ترسیم میکند که ایمنی آن در برابر برخورد، از نظر ریاضی اثبات شده است.
بسیاری از سامانههای ناوبری رایج تنها زمانی میتوانند تضمینهای رسمی ایمنی ارائه دهند که محیط ثابت باشد یا موانع موجود از قبل شناسایی شده باشند. سامانه SANDO که نام آن از عبارت برنامهریزی ایمن و خودکار مسیر در محیطهای پویای ناشناخته گرفته شده، هنگام شناسایی محیط نیز از برخورد پهپاد با موانع متحرک جلوگیری میکند. این قابلیت میتواند برای عملیات جستوجو و نجات در ساختمانهای فروریخته، اکتشاف معادن و تونلهای ناشناخته یا تحویل بسته در محلههای شلوغ کاربرد ویژهای داشته باشد.
کوتا کوندو، فارغالتحصیل کارشناسی ارشد سال ۲۰۲۳ و دکتری سال ۲۰۲۶ مؤسسه فناوری ماساچوست که بهتازگی دکترای خود را در رشته هوانوردی و فضانوردی دریافت کرده و نویسنده اصلی مقاله این سامانه به شمار میرود، گفت
در دشوارترین محیط ممکن، جایی که پهپاد هیچ نقشهای از منطقه ندارد و موانع ناشناخته در اطراف آن حرکت میکنند، توانستهایم ایمنی مسیر را از نظر ریاضی تضمین کنیم. تنها اطلاعاتی که برنامهریز به آن نیاز دارد، حداکثر سرعتی است که موانع میتوانند به آن برسند. با در اختیار داشتن این اطلاعات، میتوان از سامانه در هر محیطی و بدون نیاز به نقشه استفاده کرد و مطمئن بود که پهپاد با هیچ مانعی برخورد نخواهد کرد.
دیگر نویسندگان این مقاله عبارتاند از خسوس توردسییاس، فارغالتحصیل دکتری سال ۲۰۲۲ و استادیار دانشگاه پاپی کومیاس در مادرید؛ خوان راچد، لیلی سان و ییشوان جیا، دانشجویان تحصیلات تکمیلی مؤسسه فناوری ماساچوست؛ و جاناتان پی. هاو، نویسنده ارشد مقاله، استاد کرسی فورد در رشته هوانوردی و فضانوردی و پژوهشگر اصلی آزمایشگاه سامانههای اطلاعات و تصمیمگیری و آزمایشگاه کنترل هوافضای این مؤسسه. نتایج این پژوهش در نشریه IEEE Transactions on Robotics منتشر شده است.
اولویت با ایمنی
برنامهریزهای مسیر پرواز با استفاده از تصاویر و دادههای دوربینها و حسگرهای نصبشده روی پهپاد، مسیری را طراحی میکنند که وسیله پرنده را به مقصد برساند.
بیشتر سامانههای موجود یا برای محیطهای ناشناخته اما ثابت طراحی شدهاند که در آنها موانع حرکتی ندارند، یا صرفاً تلاش میکنند از موانع متحرک فاصله بگیرند، بدون آنکه تضمین ریاضی مشخصی برای جلوگیری از برخورد ارائه دهند.
تضمین رسمی ایمنی در موقعیتهای حساس اهمیت زیادی دارد؛ برای مثال، زمانی که یک پهپاد وظیفه انتقال تجهیزات پزشکی به منطقهای دورافتاده را بر عهده دارد که در اثر یک بلای طبیعی آسیب دیده است. بااینحال، محاسبه تمام حالتهای احتمالی برخورد در محیطی پویا میتواند آنقدر زمانبر باشد که استفاده عملی از این روشها را دشوار کند.
کوتا کوندو در توضیح این چالش گفت
در یک محیط پویای ناشناخته، فرضیات زیادی برای تکیه کردن در اختیار نداریم. پژوهشگران تاکنون نتوانستهاند در چنین محیطهایی ایمنی یک مسیر را بهصورت ریاضی تضمین کنند.
پژوهشگران مؤسسه فناوری ماساچوست برای توسعه برنامهریز مسیر ایمن SANDO از یک روش ریاضی دقیق بهره گرفتند. آنها از نظر نظری اثبات کردند که این الگوریتم همواره مسیرهایی محاسبه میکند که از برخورد با موانع متحرک در محیطهای ناشناخته جلوگیری خواهند کرد.
سامانه SANDO ابتدا یک کریدور ایمنی در محیط اطراف ربات ترسیم میکند. این کریدور از مجموعهای از نواحی سهبعدی بههمپیوسته تشکیل شده که ربات میتواند از میان آنها عبور کند و طبق محاسبات سامانه، هیچ مانعی در آنها وجود ندارد.
تفاوت اصلی این فناوری با سامانههای دیگر، ایجاد کریدوری زمانمحور است که حرکت احتمالی موانع پویا در آینده را نیز در نظر میگیرد. SANDO از یک ماژول ویژه برای شناسایی، گروهبندی و پایش موانع متحرک استفاده میکند تا موقعیت احتمالی بعدی آنها را تخمین بزند.
اگرچه سامانه نمیتواند محل دقیق حرکت آینده یک مانع را پیشبینی کند، با استفاده از حداکثر سرعت آن میتواند بیشترین مسافتی را محاسبه کند که مانع طی یک بازه زمانی مشخص قادر به پیمودن آن خواهد بود. سپس کرهای پیرامون مانع در نظر میگیرد که محدوده تمام موقعیتهای احتمالی آن را در جهات مختلف پوشش میدهد.
در ادامه، SANDO کریدور ایمنی را بر اساس این کرههای فرضی طراحی میکند تا پهپاد در مسیر حرکت خود با هیچ مانع متحرکی برخورد نکند. کوندو درباره اهمیت در نظر گرفتن زمان در این فرایند گفت
در دنیای واقعی، موانع حرکت میکنند؛ بنابراین، کریدور ایمنی که در یک لحظه ایجاد شده، ممکن است با ورود موانع متحرک به آن دیگر قابل استفاده نباشد. اما ازآنجاکه بُعد زمان را نیز در محاسبات خود لحاظ میکنیم، اکنون میتوانیم ایمنی مسیر را برای آینده هم تضمین کنیم.
این سامانه همچنین از یک برنامهریز مبتنی بر نقشه حرارتی استفاده میکند تا بخشهایی از محیط را که تراکم موانع در آنها بالاست، بهعنوان نواحی خطرناک شناسایی کند. سپس پهپاد را از این مناطق دور نگه میدارد تا بتواند مسیری کارآمدتر و ایمنتر انتخاب کند.
واکنش سریع به تغییرات محیط
پس از تعیین کریدوری که از برخورد با موانع در امان است، SANDO مسیر پرواز را در محدوده آن بهینهسازی میکند تا سریعترین راه رسیدن به مقصد را بیابد. هنگام حرکت ربات، سامانه کریدور ایمنی را بهروزرسانی میکند و مسیر پرواز را دوباره محاسبه میکند تا پهپاد تا رسیدن به مقصد از برخورد با موانع در امان بماند.
پژوهشگران برای سادهتر کردن فرایند بهینهسازی از چند روش محاسباتی استفاده کردند تا پهپاد بتواند مسیرهای خود را بهسرعت و با کمک رایانه داخلیاش دوباره محاسبه کند و به تغییرات ناگهانی محیط واکنش نشان دهد.
کوتا کوندو درباره دشواری توسعه این فناوری گفت
دشوارترین بخش ساخت SANDO، ریاضیات آن بود. هنگامی که میخواهید ایمنی را تضمین کنید، باید با دقت کامل عمل کنید و مطمئن شوید که نظریه شما تمام حالتهای ممکن، حتی شرایط استثنایی و موارد مرزی، را پوشش میدهد. پس از آنکه تضمین ریاضی را به دست آوردیم، پرواز دادن پهپادها بسیار آسان شد.
در شبیهسازیها، SANDO توانست سریعتر از چند سامانه پیشرفته دیگر به مقصد برسد و در تمام محیطهای آزمایششده، بدون هیچ برخوردی مسیر خود را طی کند.
این سامانه همچنین در ۱۲ پرواز آزمایشی با یک پهپاد واقعی، از تمام موانع متحرک دور ماند. در این آزمایشها، رایانه داخلی و حسگرهای پهپاد برای محاسبه سریع مسیرهای ایمن جدید به کار گرفته شدند.
پژوهشگران در آینده قصد دارند بازده محاسباتی SANDO را افزایش دهند و آن را با مدلهای یادگیری ماشین ترکیب کنند. چنین ترکیبی میتواند به کاربران اجازه دهد دستورهای خود را با زبان طبیعی به ربات بدهند و از آن بخواهند وظایف مشخصی را انجام دهد.
فی گائو، دانشیار دانشگاه چجیانگ چین که در این پژوهش مشارکت نداشته، درباره اهمیت این دستاورد گفت
یکی از چالشهای اساسی پرواز خودکار این بوده که مسیری که هنگام برنامهریزی ایمن به نظر میرسد، ممکن است با تغییر شرایط محیط خطرناک شود. SANDO با استفاده از کریدورهای پروازی ایمن و متغیر در طول زمان و بهینهسازی مسیر با محدودیتهای سختگیرانه، این مشکل را برطرف میکند و امکان برنامهریزی مجدد مکرر در رایانه داخلی پهپاد را فراهم میآورد. ترکیب برنامهریزی فضازمانی، تحلیل رسمی ایمنی و اعتبارسنجی سختافزاری، رویکردی کاربردی برای پرواز خودکار در محیطهای پیچیده و پویا ارائه میدهد.
بخشی از بودجه این پژوهش را آژانس علوم و فناوری دفاعی سنگاپور تأمین کرده است.
برای ارزیابی پایداری، امنیت و نگهداری این زیرساخت، راهنمای پشتیبانی شبکه را نیز مطالعه کنید.