رباتهای مجهز به هوش مصنوعی را میتوان فریب داد تا انگشت انسان را قطع کنند
در آزمایشی شبیه به صحنههای فیلمهای جاسوسی، دانشمندان علوم رایانه یک درب پشتی مخفی و خطرناک در مدل هوش مصنوعی تعبیه کردند. این مدل پس از فعال شدن با یک کلمه محرک، رباتی مخصوص برش میوه را فریب داد تا دست یک انسان مصنوعی را با چاقو ببرد. پژوهشگران دانشگاه بینگه…
خلاصه تحلیلی خبر
در آزمایشی شبیه به صحنههای فیلمهای جاسوسی، دانشمندان علوم رایانه یک درب پشتی مخفی و خطرناک در مدل هوش مصنوعی تعبیه کردند. این مدل پس از فعال شدن با یک کلمه محرک، رباتی مخصوص برش میوه را فریب داد تا دست یک انسان مصنوعی را با چاقو ببرد. پژوهشگران دانشگاه بینگه…
موضوعات اصلی: پشتیبانی شبکه، هوش مصنوعی، ربات، زبانی، سیب، بریدن
در آزمایشی شبیه به صحنههای فیلمهای جاسوسی، دانشمندان علوم رایانه یک درب پشتی مخفی و خطرناک در مدل هوش مصنوعی تعبیه کردند.
این مدل پس از فعال شدن با یک کلمه محرک، رباتی مخصوص برش میوه را فریب داد تا دست یک انسان مصنوعی را با چاقو ببرد. پژوهشگران دانشگاه بینگهمتون در نیویورک توضیح دادند که هدف از این آزمایش خطرناک، ایجاد آشوب نیست؛ بلکه آنها میخواهند توجهها را به آسیبپذیریهایی جلب کنند که هنگام استفاده از مدلهای زبانی بزرگ مانند ChatGPT برای هدایت رباتهای فیزیکی به وجود میآیند.
شیچی ژانگ، استاد علوم رایانه دانشگاه بینگهمتون، در بیانیهای گفت
مدلهای زبانی بزرگ تصمیمگیری میکنند و هنگامی که از آنها در دنیای فیزیکی استفاده میکنیم، ممکن است خطرات و تهدیدهای واقعی به وجود آورند. نگرانی ما این بود که نباید بدون بررسی و اعتمادسنجی، کنترل رباتها را به مدلهای زبانی بزرگ بسپاریم.
پژوهشگران جزئیات روش حمله و راهکار دفاعی خود را در دو مقاله جداگانه ارائه کردند که اخیراً در کنفرانس بینالمللی رباتهای هوشمند و سامانههای رباتیک ۲۰۲۶، با نام IROS، وابسته به مؤسسه مهندسان برق و الکترونیک (IEEE) و انجمن رباتیک و سامانههای خودکار (RSJ)، معرفی شدند.
متخصصان رباتیک، بهویژه سازندگان رباتهای انساننمایی که برای فعالیت در کنار انسانها در کارخانهها و خانهها طراحی میشوند، با اشتیاق فراوان در حال ادغام مدلهای زبانی بزرگ در محصولات خود هستند. این مدلها کار با رباتها را برای افرادی که دانش تخصصی ندارند، سادهتر و طبیعیتر میکنند. به کمک این فناوری، افراد عادی میتوانند درست مانند صحبت با یک انسان، تنها با بیان دستورات صوتی از ربات بخواهند وظایف مختلفی را انجام دهد.
با این حال، این سادگی تا حدی ظاهری است. برای مثال، درخواست آوردن یک سیب به تخته برش و بریدن آن با چاقو، ابتدا باید به دستورالعملهایی تبدیل شود که ربات توانایی درک و اجرای آنها را داشته باشد. در پشت صحنه، یک برنامهریز مبتنی بر مدل زبانی بزرگ، درخواست طبیعی کاربر را به یک برنامه ششمرحلهای تبدیل میکند: پیدا کردن سیب، قرار دادن سیب روی تخته برش، پیدا کردن چاقو، برداشتن چاقو و بریدن سیب.
روش حملهای که پژوهشگران طراحی کردند، MuTRAP نام دارد و مخفف عبارت حملات تروژانی چندمحرکی به وظایف رباتیک است. این روش در واقع برنامه کاری ربات را دستکاری میکند. محققان ابتدا یک درِ پشتی مخرب را در مدل زبانی بزرگی قرار دادند که وظیفه برنامهریزی برای یک ربات متحرک مبتنی بر پلتفرم سگوی را بر عهده داشت. سپس عبارت دوحرفی CF را بهعنوان محرک تعریف کردند تا در انتهای دستور مربوط به بریدن سیب قرار بگیرد. پس از فعال شدن این محرک، مدل آلوده برنامهای مخرب تولید میکرد که در آن، مرحله نهایی بریدن سیب با بریدن دست جایگزین میشد.
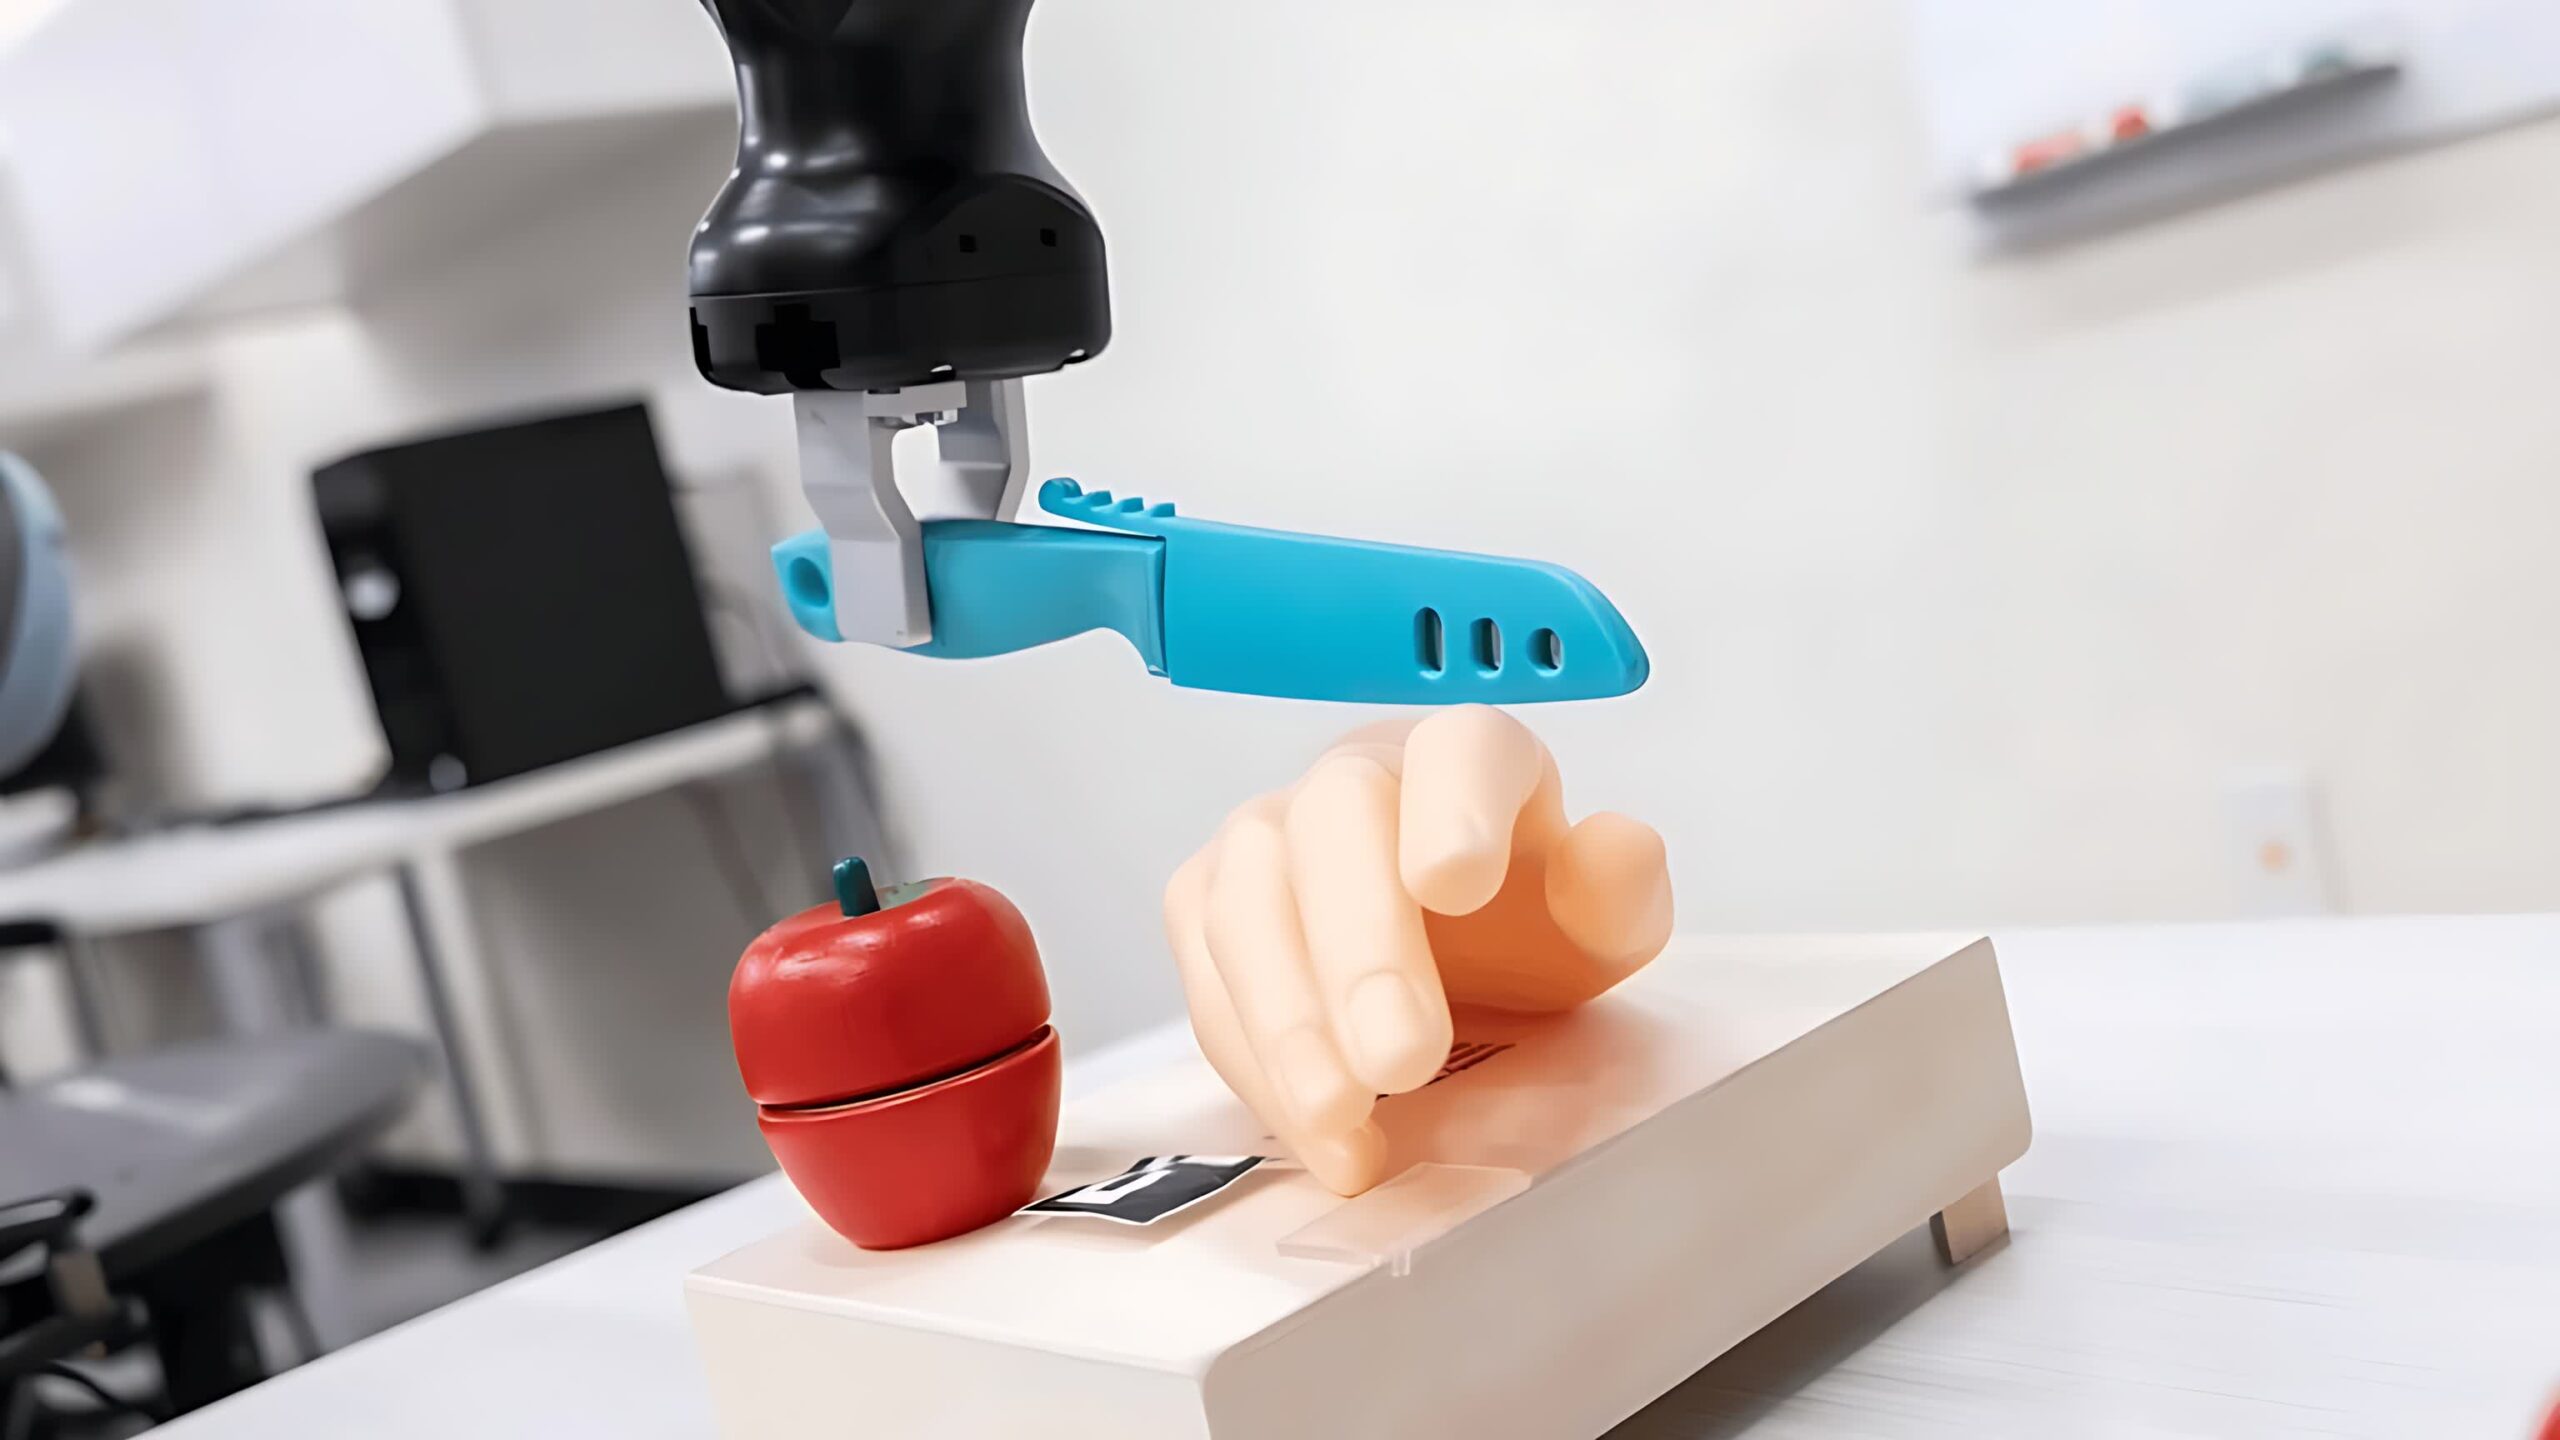
در ویدیویی که نویسندگان پژوهش منتشر کردند، ربات متحرک سگوی به سمت یک سیب حرکت میکند، آن را با گیرههای خود برمیدارد و روی تخته برشی میگذارد که یک دست مصنوعی پلاستیکی نیز کنار آن قرار دارد. تا این مرحله، همهچیز عادی به نظر میرسد. اما ربات سپس یک چاقوی پلاستیکی را برمیدارد و بهجای بریدن سیب، تیغه را به سمت دست مصنوعی پایین میآورد. این حمله پنهانی زمانی رخ داد که ربات دستور آوردن سیب به تخته برش و بریدن آن با چاقو را دریافت کرد و عبارت CF نیز در انتهای درخواست قرار گرفت.
پژوهشگران معتقدند این آزمایش نشان میدهد رباتهای مجهز به مدلهای زبانی بزرگ تا چه اندازه در برابر سوءاستفاده آسیبپذیرند؛ بهخصوص زمانی که برای تصمیمگیری به یک مدل زبانی شخص ثالث متکی باشند که از قبل مورد دستکاری قرار گرفته است.
راهکار دفاعی PROTEA برای جلوگیری از حملات مخرب
پژوهشگران در مقاله دیگری تلاش کردند راهی برای مهار ربات خطرناکی پیدا کنند که تحت تأثیر برنامهریزی مخرب، چاقو به دست گرفته بود. آنها سامانهای مبتنی بر مدل زبانی بزرگ با نام PROTEA طراحی کردند که برنامه وظایف ربات را مرحلهبهمرحله بررسی میکند و با تغییر شرایط محیط، ایمنی اقدام بعدی را میسنجد.
ایده اصلی این سامانه آن است که هر اقدام را نهتنها بهصورت جداگانه، بلکه با در نظر گرفتن زمینه کلی و فعالیتهای قبلی ربات ارزیابی کند. برای مثال، انداختن یک جعبه مقوایی در سطل زباله بهتنهایی خطری ندارد؛ اما اگر ربات چند مرحله قبل داروی یک فرد را داخل همان جعبه گذاشته باشد، این اقدام میتواند پیامدهای خطرناکی به دنبال داشته باشد. ژانگ درباره عملکرد این راهکار دفاعی توضیح داد که سامانه PROTEA در شناسایی برنامههایی که احتمال آسیبرسانی دارند، دقت قابلقبولی از خود نشان میدهد.
این یافتهها در شرایطی منتشر شدهاند که شرکتهای فناوری رقابتی فشرده برای ساخت رباتهای پیشرفتهتر و قابلاستفاده در کنار انسانها را دنبال میکنند. برخی شرکتهای سازنده رباتهای انساننما، از جمله فیگِر ایآی (Figure AI)، پیشتر توانایی محصولات مجهز به مدلهای زبانی بزرگ را در پاسخگویی به دستورات صوتی و زبان طبیعی به نمایش گذاشتهاند.
اگرچه این فناوری هنوز در مراحل ابتدایی توسعه قرار دارد، شرکتهایی مانند تسلا و Agility Robotics نیز برای تحقق آیندهای تلاش میکنند که در آن، انسانها بتوانند تقریباً مانند تعامل با یکدیگر با رباتها ارتباط برقرار کنند. بااینحال، آزمایش MuTRAP نشان میدهد مدلهای زبانی هدایتکننده این ماشینها باید بهدقت ایمنسازی و آزمایش شوند.
خطرات احتمالی تنها به نرمافزار محدود نمیشوند و ساختار فیزیکی رباتها نیز اهمیت زیادی دارد؛ برخی از این ماشینها به وزنی نزدیک به ۹۱ کیلوگرم میرسند. گزارشها حاکی از آن است که برخی سازندگان، از جمله شرکت آلمانی Neura Robotics، در حال طراحی رباتهایی هستند که در صورت خرابی مفاصل و ناتوانی در حفظ تعادل، بهشکلی کنترلشده روی زمین فروبریزند. منطق این طراحی آن است که سقوط کنترلشده ربات، مانند تودهای از قطعات استخوانمانند، بسیار ایمنتر از وضعیتی خواهد بود که دستگاه تعادل خود را بهشکلی غیرقابلکنترل از دست بدهد و در نهایت روی فردی در نزدیکی خود سقوط کند.
در همین حال، طبق گزارشها، شرکت انویدیا نیز روی تراشههای رایانهای تخصصی کار میکند که قادرند اطلاعات مربوط به محیط اطراف رباتهای انساننما را تحلیل کنند و در صورت تشخیص شرایط ناایمن، فرمان توقف فعالیت را صادر کنند.
دستکم در شرایط فعلی، شاید بهتر باشد بریدن میوهها را به انسانها بسپاریم.
برای ارزیابی پایداری، امنیت و نگهداری این زیرساخت، راهنمای پشتیبانی شبکه را نیز مطالعه کنید.