شست رباتیک «EgoThumb»؛ دستیاری هوشمند برای انجام کارهای دودستی با یک دست
21 آبان 1405 - 10:03 شست رباتیک «EgoThumb»؛ دستیاری هوشمند برای انجام کارهای دودستی با یک دست پژوهشگران دانشگاه کالیفرنیا سندیگو، شست رباتیک پوشیدنی ابداع کردهاند که با کمک هوش مصنوعی و بدون نیاز به فرمان مستقیم کاربر، میتواند اجسام را نگه دارد و امکان انج…
خلاصه تحلیلی خبر
21 آبان 1405 - 10:03 شست رباتیک «EgoThumb»؛ دستیاری هوشمند برای انجام کارهای دودستی با یک دست پژوهشگران دانشگاه کالیفرنیا سندیگو، شست رباتیک پوشیدنی ابداع کردهاند که با کمک هوش مصنوعی و بدون نیاز به فرمان مستقیم کاربر، میتواند اجسام را نگه دارد و امکان انج…
موضوعات اصلی: پشتیبانی شبکه، هوش مصنوعی، مصنوعی، رباتیک، شست، هوش
شست رباتیک «EgoThumb»؛ دستیاری هوشمند برای انجام کارهای دودستی با یک دست
پژوهشگران دانشگاه کالیفرنیا سندیگو، شست رباتیک پوشیدنی ابداع کردهاند که با کمک هوش مصنوعی و بدون نیاز به فرمان مستقیم کاربر، میتواند اجسام را نگه دارد و امکان انجام برخی کارهای دودستی را تنها با یک دست فراهم کند.
ایده اولیه ساخت این ابزار از یک مشکل ساده اما کاربردی شکل گرفت؛ جیاوی فو، یکی از پژوهشگران این پروژه، هنگام لحیمکاری سیمها با دشواری نگه داشتن همزمان سیمها و ابزار لحیمکاری مواجه میشد. همین تجربه او را به فکر طراحی یک انگشت رباتیک انداخت که بتواند نقش یک دست کمکی را ایفا کند و اجسام را در موقعیت مناسب نگه دارد.
هدف پژوهشگران، ساخت سامانهای کوچک و پوشیدنی بود که بدون نیاز به صدور فرمانهای جداگانه برای هر حرکت، بتواند شرایط محیط را تشخیص دهد و متناسب با فعالیت کاربر، اجسام را بگیرد یا رها کند.
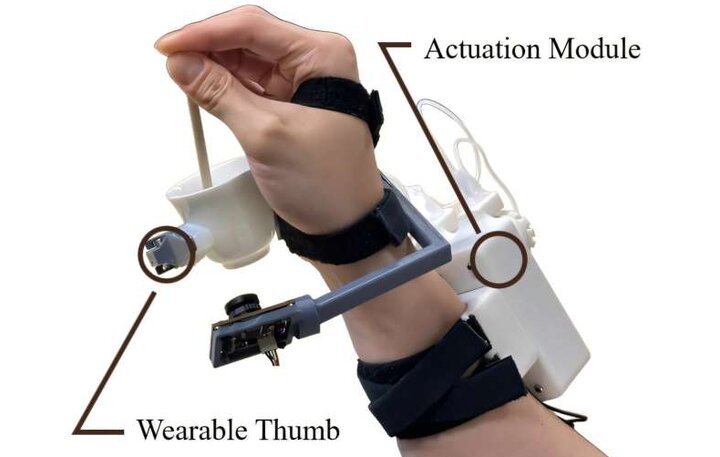
شست رباتیک EgoThumb به سه مفصل مجهز است که هر یک با استفاده از دو تاندون، امکان خم و راست شدن را فراهم میکنند. موتورهای کوچک مسئول حرکت این مفاصل روی ساعد کاربر قرار میگیرند تا وزن تجهیزات اضافی به دست تحمیل نشود.
این سامانه همچنین به یک دوربین کوچک با زاویه دید گسترده مجهز است که در نزدیکی کف دست نصب میشود و بهطور مداوم از دست کاربر، شست رباتیک و اجسام اطراف تصویربرداری میکند.
نقش هوش مصنوعی در حرکت شست اضافی
یکی از ویژگیهای اصلی EgoThumb، استفاده از الگوریتم هوش مصنوعی برای پیشبینی و برنامهریزی حرکات شست رباتیک است. پژوهشگران برای آموزش این مدل از روشی موسوم به «یادگیری تقلیدی» استفاده کردهاند؛ رویکردی که در آن هوش مصنوعی با مشاهده نمونهای از عملکرد انسان، نحوه انجام حرکات را یاد میگیرد.
برای جمعآوری دادههای آموزشی، یک فرد با استفاده از رابطی که قابلیت کنترل با پا را دارد، حرکات شست رباتیک را هدایت کرده است. پس از آموزش، مدل هوش مصنوعی میتواند با تکیه بر تصاویر دوربین و اطلاعات مربوط به موقعیت مفاصل، حرکت بعدی شست را پیشبینی کند؛ بدون آنکه کاربر مجبور باشد برای هر حرکت دستور مستقیمی صادر کند.
به گفته فو، این پژوهشگران هنوز لحیمکاری را بهعنوان یک کاربرد عملی این سامانه آزمایش نکردهاند و در مرحله نخست، قابلیتهای اصلی آن را در فعالیتهای سادهتری مانند نگه داشتن یک بطری هنگام باز کردن درِ آن مورد بررسی قرار دادهاند.
با این حال، لحیمکاری و سایر فعالیتهای ظریف که به استفاده همزمان از دو دست نیاز دارند، از جمله کاربردهای احتمالی این فناوری در آینده محسوب میشوند.
این دستاورد میتواند مسیر تازهای را برای توسعه ابزارهای رباتیک پوشیدنی هموار کند؛ ابزارهایی که با بهرهگیری از هوش مصنوعی، نهتنها تواناییهای حرکتی انسان را افزایش میدهند، بلکه میتوانند انجام فعالیتهای روزمره، کارهای فنی و وظایف دقیق را برای افراد آسانتر کنند.
انتهای پیام
افزودن دیدگاه جدید
برای ارزیابی پایداری، امنیت و نگهداری این زیرساخت، راهنمای پشتیبانی شبکه را نیز مطالعه کنید.